- Visual Kernel의 SEE Matrix 시리즈 정리
- ▶ Chapter 1 part 1 · ▶ part 2
행렬을 시각화하는 방법
행렬이 정확히 무엇인지에 대해서는 숫자 상자, 벡터의 모음, 선형 변환, 함수 등 여러 답이 있다. 그러나 행렬과 벡터를 곱하는 방법은 분명하다. 예를 들어
\[\begin{bmatrix} 3 & 1 \\ 0 & 1 \end{bmatrix} \begin{bmatrix} 1 \\ 2 \end{bmatrix} = \begin{bmatrix} 5 \\ 2 \end{bmatrix}\]이다. 벡터를 원점에서 출발하는 화살표로 그리면, 이 곱셈은 화살표의 끝이 \((1, 2)\)에서 \((5, 2)\)로 움직이는 것으로 볼 수 있다.
행렬 하나를 시각화하려면 모든 벡터가 곱해질 때 어떻게 움직이는지를 봐야 한다. 화살표를 수백 개 그리면 너무 복잡하므로 두 가지 요령을 쓴다.
- 원점 근처의 작은 영역만 본다.
- 벡터를 화살표 대신 점(dot)으로 나타낸다. 벡터 \((1, 2)\)는 좌표 \((1, 2)\)에 있는 점이다.
그러면 행렬은 영역 안의 점들을 일제히 새 위치로 옮기는 변환(transformation)으로 보인다. 이 방법이면 어떤 \(2 \times 2\) 행렬이든 그림으로 볼 수 있다. 도형은 점들이 촘촘히 모인 것이고 이미지는 색이 있는 점(픽셀)의 모음이므로, 행렬은 도형과 이미지도 변환한다. 3차원 벡터도 3차원 공간의 점이므로 \(3 \times 3\) 행렬로 3차원 물체를 변환할 수 있다.
이름이 붙은 행렬들
아래 그림은 회색 점(원래 위치)이 각 행렬에 의해 어디로 가는지를 보여 준다. 원래 오른쪽(\(x > 0\))에 있던 점은 초록, 왼쪽의 점은 주황으로 칠해서 점들이 어디로 갔는지 추적할 수 있게 했다.
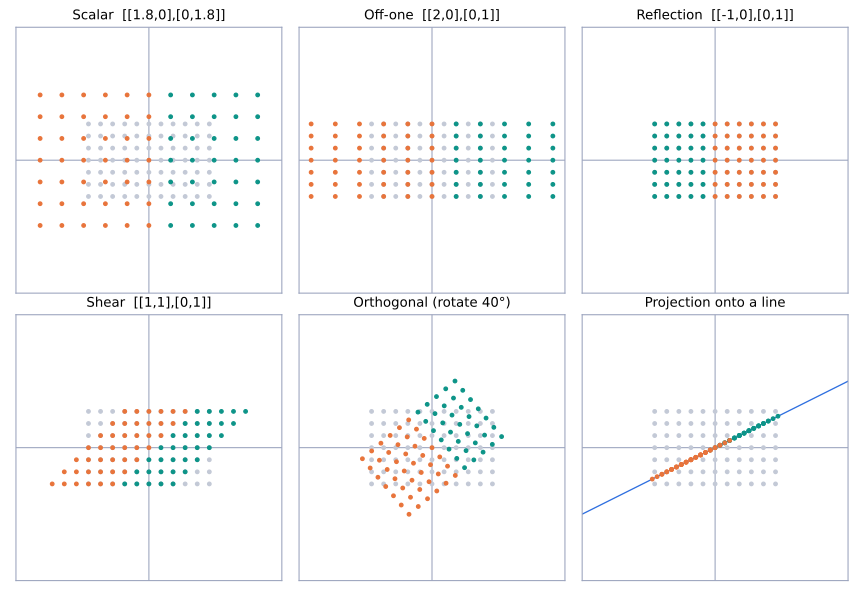 스칼라, off-one, 반사, 전단, 직교(40° 회전), 직선 위로의 사영 행렬. 회색은 원래 점, 색이 있는 점은 변환 후의 점이다.
항등 행렬: 아무것도 하지 않는다
항등 행렬(identity matrix) \(I\)는 대각선이 1이고 나머지가 0인 정사각 행렬이다. 어떤 벡터를 곱해도 같은 벡터가 나오므로 점이 전혀 움직이지 않는다. 꼬리표를 붙이면 “변환 없음”이다.
스칼라 행렬: 균일한 확대와 축소
대각선의 값이 모두 같은 \(k\)이고 나머지가 0인 행렬 \(kI\)를 스칼라 행렬(scalar matrix)이라 한다. 모든 점이 원점에서 같은 비율로 멀어지거나 가까워진다. 직사각형은 더 크거나 작은 직사각형이 되고, 가로세로 비율은 그대로이다.
- \(k > 1\): 바깥으로 늘어난다(확대).
- \(0 < k < 1\): 안쪽으로 줄어든다(축소).
- \(k = 1\): 항등 행렬이다.
Off-one 행렬: 한 축만 늘리기
항등 행렬에서 대각선의 숫자 하나만 \(k\)로 바꾼 행렬을 영상에서는 “off-one matrix”라고 부른다. 정식 이름은 아니다.
\[\begin{bmatrix} k & 0 \\ 0 & 1 \end{bmatrix} \text{: } x\text{축 방향으로 } k\text{배}, \qquad \begin{bmatrix} 1 & 0 \\ 0 & k \end{bmatrix} \text{: } y\text{축 방향으로 } k\text{배}\]\(k\)가 들어간 자리에 해당하는 축만 \(k\)배가 되고 다른 축은 그대로이다. 벡터의 첫 성분을 \(x\), 둘째 성분을 \(y\)로 그리기로 했기 때문이다. 3차원에서는 \(x\), \(y\), \(z\)축 중 하나만 늘어난다.
반사 행렬: 부호 뒤집기
대각선의 1 중 하나를 \(-1\)로 바꾸면 반사(reflection)가 된다.
- \(\operatorname{diag}(-1, 1)\): 첫 성분의 부호만 바뀐다. 1사분면의 점이 2사분면으로 가는 등, \(y\)축에 대한 반사이다.
- \(\operatorname{diag}(1, -1)\): \(x\)축에 대한 반사이다.
- \(\operatorname{diag}(-1, -1)\): 두 성분의 부호가 모두 바뀌어 점이 반대편 사분면으로 간다. 원점에 대한 반사(180° 회전과 같다)이다.
어느 경우든 벡터의 크기는 그대로이므로 늘어나거나 줄어드는 것은 없다.
행렬 곱 = 변환의 합성
대각 행렬로 가기 전에 중요한 관점이 하나 있다. 행렬과 행렬의 곱은 사실 “곱셈”이 아니라 변환의 합성(composition)이다. \(C = BA\)는 “\(A\)를 먼저 적용하고 이어서 \(B\)를 적용한 전체 변환을 한 번에 하는 행렬”이다. 벡터에 오른쪽부터 작용하므로 \(BA\mathbf{x} = B(A\mathbf{x})\)에서 \(A\)가 먼저이다.
대각 행렬: 축마다 다르게 늘리기
대각 행렬(diagonal matrix)은 대각선에 아무 값이나 올 수 있고 나머지는 0인 정사각 행렬이다. 이 행렬은 off-one 행렬들의 합성으로 분해된다.
\[\begin{bmatrix} 3 & 0 \\ 0 & 2 \end{bmatrix} = \begin{bmatrix} 1 & 0 \\ 0 & 2 \end{bmatrix} \begin{bmatrix} 3 & 0 \\ 0 & 1 \end{bmatrix}\]따라서 \(x\)축을 3배, \(y\)축을 2배로 늘린다. 대각선에 음수가 있으면 반사 행렬을 따로 빼내면 된다.
\[\begin{bmatrix} -2.5 & 0 \\ 0 & 0.6 \end{bmatrix} = \begin{bmatrix} -1 & 0 \\ 0 & 1 \end{bmatrix} \begin{bmatrix} 1 & 0 \\ 0 & 0.6 \end{bmatrix} \begin{bmatrix} 2.5 & 0 \\ 0 & 1 \end{bmatrix}\]\(x\)축을 2.5배, \(y\)축을 0.6배로 바꾼 뒤 \(y\)축에 대해 반사한다. 요약하면 대각 행렬은 각 축을 대각 성분만큼 늘리거나 줄인다(stretch each axis). 대각 성분을 그대로 읽으면 변환을 알 수 있다. \(\operatorname{diag}(3, 2, 0.5)\)는 \(x\)축 3배, \(y\)축 2배, \(z\)축 0.5배이다.
영 행렬
모든 성분이 0인 영 행렬(zero matrix)은 어떤 벡터든 영벡터로 보낸다. 모든 점이 원점으로 모인다.
전단 행렬: 기울이기
\[\begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix} \begin{bmatrix} x \\ y \end{bmatrix} = \begin{bmatrix} x + y \\ y \end{bmatrix}\]전단 행렬(shear matrix)은 원점보다 위의 점들은 오른쪽으로, 아래의 점들은 왼쪽으로 \(x\)축과 평행하게 민다. 직사각형이 평행사변형으로 기울어진다. 2차원에서는 \(x\)축과 평행하게 두 방향, \(y\)축과 평행하게 두 방향의 전단이 있다.
전단은 모양은 바꾸지만 넓이는 보존한다(\(\det = 1\)). 반대로 스칼라 행렬은 모양은 보존하고 넓이를 바꾼다. 3차원 전단은 원점을 지나는 평면과 한 방향을 정하고, 모든 점을 그 평면과 평행하게 그 방향으로 미는 것으로 생각할 수 있다.
직교 행렬: 회전
직교 행렬(orthogonal matrix)은 다음 조건을 만족하는 정사각 행렬이다. Chapter 2와 3에서 가장 중요한 행렬이다.
- 각 열 벡터(column vector)가 단위 벡터(unit vector)이다. 즉 길이가 1이다.
- 열 벡터들이 서로 직교(orthogonal)한다. 즉 내적이 0이고, 기하학적으로 서로 수직이다.
예를 들어
\[Q = \begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix}\]의 두 열은 길이가 1이고 내적이 \(-\cos\theta\sin\theta + \sin\theta\cos\theta = 0\)이다. 이 행렬은 늘이기, 기울이기 없이 점들을 \(\theta\)만큼 회전(rotation)시킨다. 영상에서는 직교 행렬이 만드는 변환을 항상 어느 정도의 회전으로 본다. (엄밀히는 \(\det Q = -1\)인 직교 행렬은 반사를 포함한다.) 3차원 직교 행렬은 3차원 회전이다. 영상의 표현을 빌리면 “올바른 회전 방향을 찾는 것이 선형 변환의 복잡함을 푸는 열쇠”이고, 이것이 Chapter 2, 3의 주제이다.
합성의 순서: 교환법칙이 성립하지 않는다
\(A\)가 \(x\)축 둘레로 60° 회전, \(B\)가 \(z\)축 둘레로 45° 회전이면 \(C = BA\)는 두 회전을 차례로 한 것과 같은 회전 하나이다. 그런데 순서를 바꾸면(\(z\)축 먼저, 그다음 \(x\)축) 결과가 달라진다. 즉 일반적으로
\[AB \neq BA\]이다. 아래 그림은 2차원에서 같은 두 변환(전단 \(S\), 90° 회전 \(R\))을 순서만 바꿔 적용한 것이다.
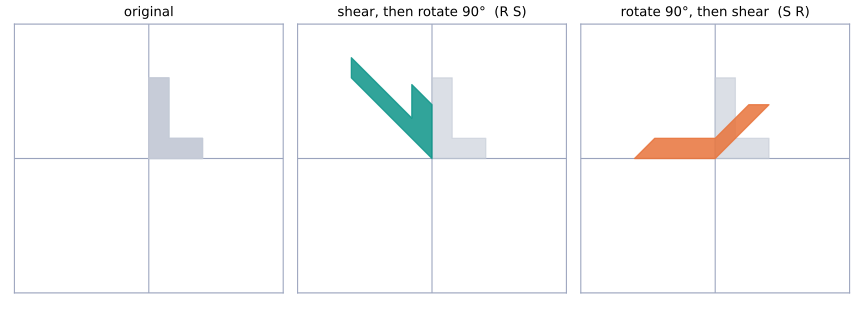 가운데: 전단 후 회전(\(RS\)). 오른쪽: 회전 후 전단(\(SR\)). 같은 두 행렬이라도 순서에 따라 결과가 다르다.
사영 행렬: 부분 공간 위로 눌러 붙이기
부분 공간(subspace)의 예로, 2차원에서는 원점을 지나는 (무한히 긴) 직선, 3차원에서는 원점을 지나는 평면이 있다. 각 부분 공간마다 사영 행렬(projection matrix)을 계산할 수 있고, 이 행렬은 부분 공간 밖의 모든 벡터를 부분 공간 위로 옮긴다. 첫 번째 그림의 마지막 칸에서 모든 점이 파란 직선 위로 눌려 붙었다.
“사영”이라고 부르는 이유는 각 벡터가 부분 공간 위에서 자신과 가장 가까운 점으로 가기 때문이다. 단위 벡터 \(\mathbf{u}\) 방향의 직선 위로의 사영 행렬은
\[P = \mathbf{u}\mathbf{u}^T\]이다. 예를 들어 \(\mathbf{u} = (2, 1)/\sqrt{5}\)이면 \(P(2, 1) = (2, 1)\)로 직선 위의 점은 그대로이고, 다른 점은 직선에 수직으로 내려간다.
역행렬: 변환 되돌리기
어떤 변환을 되돌려서 모든 벡터를 원래 자리로 보내고 싶다고 하자. 모든 행렬을 되돌리는 행렬 하나는 없지만, 각 행렬 \(A\)에 대해 그 변환만 되돌리는 역행렬(inverse) \(A^{-1}\)을 계산할 수 있다.
- 확대하는 행렬의 역행렬은 축소한다.
- 반사의 역행렬은 다시 반사한다.
- 회전의 역행렬은 반대 방향으로 회전한다.
- 전단의 역행렬은 반대로 기울인다.
행렬을 적용한 다음 역행렬을 적용하면 아무 일도 없었던 것과 같다. 그래서
\[A^{-1}A = AA^{-1} = I\]이다. 그러나 영 행렬과 사영 행렬은 역행렬이 없다. 높은 차원의 벡터를 낮은 차원으로 눌러 버려서 정보가 사라졌기 때문이다. 직선 위의 한 점으로 온 벡터가 원래 어디에 있었는지는 알 수 없다.
행렬을 보는 여러 관점
영상은 “행렬이 본질적으로 시각적인 의미를 가지는가?”라는 질문에 그렇지 않다고 답한다. 시각화도 하나의 해석일 뿐이다. 회로를 공부하는 사람에게 행렬은 연립방정식을 푸는 도구이고, 확률에서는 마르코프 과정의 표현, 데이터 과학에서는 표, 딥러닝에서는 벡터를 받아 벡터를 내는 함수이다.
시각적 해석의 장점은 세 가지이다.
- 행렬이 벡터에 하는 일에 대한 직관을 준다.
- 컴퓨터 그래픽스가 바로 이것의 확장이다.
- 행렬 분해(matrix decomposition)로 이어진다. 말로 설명하기 어려운 복잡한 변환이나 높은 차원에서 낮은 차원으로 가는 변환을 회전, 늘이기 같은 단순한 변환의 연속으로 다시 표현할 수 있을까? 이것이 Chapter 2의 스펙트럼 분해이다.
정리
| 행렬 | 형태 | 변환 |
|---|---|---|
| Identity \(I\) | 대각선 1 | 변환 없음 |
| Scalar \(kI\) | 대각선이 모두 \(k\) | 균일한 확대·축소 |
| Diagonal | 대각선에만 값 | 각 축을 따로 늘이기 (음수면 반사 포함) |
| Shear | 항등 행렬의 대각선 밖에 값 하나 | 기울이기, 넓이 보존 |
| Orthogonal | 열들이 단위 벡터이고 서로 수직 | 회전 |
| Projection | \(\mathbf{u}\mathbf{u}^T\) 등 | 부분 공간 위의 가장 가까운 점으로, 역행렬 없음 |
| Zero | 모두 0 | 모든 점이 원점으로 |
- 행렬 곱은 변환의 합성이고, 순서가 중요하다(\(AB \neq BA\)).
- 대각 행렬(늘이기)과 직교 행렬(회전)은 해석이 쉬운 두 기본 블록이다. 다음 장들은 복잡한 행렬을 이 두 블록으로 분해한다.