- Visual Kernel의 SEE Matrix 시리즈 정리
- ▶ Chapter 3
개요
특이값 분해(singular value decomposition, SVD)는 선형대수의 피날레라고 불린다. 선형대수의 중요한 개념을 정리 하나에 모으고, 데이터 과학과 머신러닝에서 매우 많이 쓰인다. 겉으로 보면 SVD는 대칭성, 랭크, 모양에 관계없이 모든 행렬을 세 개의 특별한 행렬로 분해할 수 있다는 정리이다. 그 밑에는 직관적인 시각적 해석이 있다.
Chapter 2의 스펙트럼 분해를 이해했다면 SVD의 80%는 이해한 것이다. 남은 것은 세 걸음이다.
- 직사각 행렬을 시각화하는 법
- 아무 행렬에서나 대칭 행렬을 만드는 법
- 특이벡터와 특이값
1. 직사각 행렬: 차원 사이의 변환
\(\mathbb{R}^2\)의 벡터와 \(\mathbb{R}^3\)의 벡터는 다르다
\((1, 2)\)와 \((1, 2, 0)\)은 둘 다 \(x\)가 1, \(y\)가 2이고 그림으로도 비슷해 보인다. 하지만 \((1, 2, 0)\)에게 \(z\)값을 물으면 0이라고 답하고, \((1, 2)\)에게 물으면 3차원이 무엇인지조차 모른다. \(\mathbb{R}^3\)의 벡터는 \(z\)가 0이 아니게 움직일 수 있지만, \(\mathbb{R}^2\)의 벡터는 어떻게 회전하고 늘여도 \(z\)를 가질 수 없다. 둘은 다른 차원에 사는 다른 종류의 벡터이다.
직사각 행렬이 차원을 바꾼다
이 둘을 오가게 하는 것이 직사각 행렬(rectangular matrix)이다. \(m \times n\) 행렬은 \(n\)차원 벡터를 받아 \(m\)차원 벡터를 내놓는다. 그래서 행렬을 \(\mathbb{R}^n\)에서 \(\mathbb{R}^m\)으로 가는 선형 변환이라고 한다. \(2 \times 3\) 행렬은 \(\mathbb{R}^3\)의 벡터를 \(\mathbb{R}^2\)로 보낸다.
가장 단순한 \(\mathbb{R}^3 \to \mathbb{R}^2\) 변환은 항등 행렬의 직사각형 버전이다. 영상에서는 이것을 dimension eraser라고 부른다.
\[\begin{bmatrix} 1 & 0 & 0 \\ 0 & 1 & 0 \end{bmatrix} \begin{bmatrix} x \\ y \\ z \end{bmatrix} = \begin{bmatrix} x \\ y \end{bmatrix}\]\(x\), \(y\)는 그대로 두고 \(z\)를 완전히 지운다. \((1, 2, 1)\)은 \((1, 2)\)로 가고, \(z\)가 무엇이든 \((1, 2, z)\) 꼴의 벡터는 모두 \((1, 2)\)로 간다.
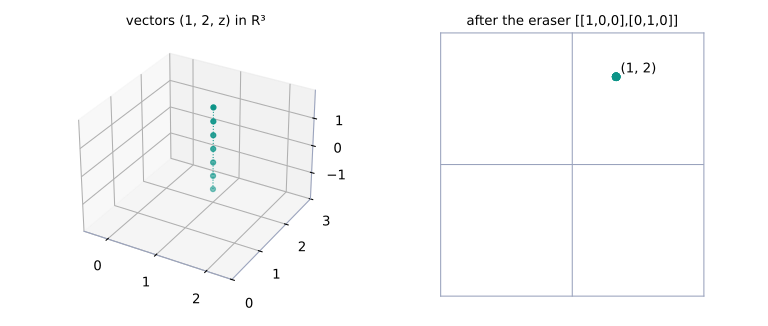 \(\mathbb{R}^3\)에서 \(z\)만 다른 점들(왼쪽)이 dimension eraser를 거치면 \(\mathbb{R}^2\)의 한 점 \((1, 2)\)로 모인다(오른쪽).
반대로 \(3 \times 2\) 행렬 \(\begin{bmatrix} 1 & 0 \\ 0 & 1 \\ 0 & 0 \end{bmatrix}\)은 dimension adder이다. \(\mathbb{R}^2\)의 벡터에 \(z = 0\)을 붙인다.
합성도 Chapter 1과 같다. dimension eraser 다음에 대각 행렬을 곱하면
\[\begin{bmatrix} 5 & 0 \\ 0 & 3 \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 \\ 0 & 1 & 0 \end{bmatrix} = \begin{bmatrix} 5 & 0 & 0 \\ 0 & 3 & 0 \end{bmatrix}\]이다. \(z\)를 지운 뒤 \(x\)축을 5배, \(y\)축을 3배 하는 변환을 한 번에 한다. 이 모양을 기억해 두자. SVD의 \(\Sigma\)가 바로 이런 모양이다.
2. 아무 행렬에서나 대칭 행렬 만들기
Chapter 2에서 본 대칭 행렬의 강한 성질은 고유벡터들이 서로 수직이라는 것이었다. 그래서 정규화된 고유벡터를 모은 행렬은 직교 행렬, 즉 회전이 된다. 그런데 자연에서 만나는 행렬은 대부분 대칭이 아니다.
다행히 대칭성은 인위적으로 만들 수 있다. 대칭이 아닌 \(2 \times 3\) 행렬
\[A = \begin{bmatrix} 3 & 2 & 2 \\ 2 & 3 & -2 \end{bmatrix}\]에 대해
\[AA^T = \begin{bmatrix} 17 & 8 \\ 8 & 17 \end{bmatrix}, \qquad A^TA = \begin{bmatrix} 13 & 12 & 2 \\ 12 & 13 & -2 \\ 2 & -2 & 8 \end{bmatrix}\]는 둘 다 정사각이고 대칭이다. 일반적으로 모든 행렬 \(A\)에 대해 \(AA^T\)와 \(A^TA\)는 대칭 행렬이다. (\((AA^T)^T = (A^T)^TA^T = AA^T\)이다.) 영상에서는 \(AA^T\)를 \(S_{\text{left}}\), \(A^TA\)를 \(S_{\text{right}}\)라고 부른다.
3. 특이벡터와 특이값
\(S_{\text{left}}\)와 \(S_{\text{right}}\)는 대칭이므로 각각 서로 수직인 고유벡터를 갖는다. \(A\)가 \(2 \times 3\)이면 \(S_{\text{left}}\)는 \(\mathbb{R}^2\)에 고유벡터 2개, \(S_{\text{right}}\)는 \(\mathbb{R}^3\)에 고유벡터 3개를 갖는다.
- \(S_{\text{left}} = AA^T\)의 고유벡터를 \(A\)의 왼쪽 특이벡터(left singular vector)라 한다.
- \(S_{\text{right}} = A^TA\)의 고유벡터를 \(A\)의 오른쪽 특이벡터(right singular vector)라 한다.
여기에 두 가지 사실이 더 있다.
- \(S_{\text{left}}\)와 \(S_{\text{right}}\)는 양의 준정부호(positive semi-definite, PSD) 행렬이다. 그래서 고유값이 모두 0 이상이다.
- 두 행렬의 고유값을 내림차순으로 정렬하면 겹치는 부분은 정확히 같다. 가장 큰 고유값끼리 같고, 그다음끼리 같다. 남는 고유값은 0이다.
이 공통 고유값의 제곱근이 \(A\)의 특이값(singular value) \(\sigma_i\)이다.
예제에서 \(AA^T\)의 고유값은 25, 9이고, \(A^TA\)의 고유값은 25, 9, 0이다. 따라서 특이값은 \(\sigma_1 = 5\), \(\sigma_2 = 3\)이다. 고유벡터는 다음과 같다.
\[\mathbf{u}_1 = \tfrac{1}{\sqrt{2}}(1, 1), \quad \mathbf{u}_2 = \tfrac{1}{\sqrt{2}}(1, -1)\] \[\mathbf{v}_1 = \tfrac{1}{\sqrt{2}}(1, 1, 0), \quad \mathbf{v}_2 = \tfrac{1}{3\sqrt{2}}(1, -1, 4), \quad \mathbf{v}_3 = \tfrac{1}{3}(2, -2, -1)\]SVD
이제 정리를 볼 수 있다.
모든 행렬 \(A\)는 조건 없이 다음과 같이 분해된다.
\[A = U \Sigma V^T\]
- \(\Sigma\)는 \(A\)와 같은 크기의 직사각 대각 행렬(rectangular diagonal matrix)이다. 대각선에 특이값이 내림차순으로 있고 나머지는 0이다.
- \(U\)는 직교 행렬이다. 열은 \(S_{\text{left}}\)의 정규화된 고유벡터, 즉 왼쪽 특이벡터이고 고유값의 내림차순으로 놓인다.
- \(V\)는 직교 행렬이다. 열은 정규화된 오른쪽 특이벡터이고 역시 내림차순이다. 이것을 전치해서 \(V^T\)를 쓴다.
예제에서는
\[\begin{bmatrix} 3 & 2 & 2 \\ 2 & 3 & -2 \end{bmatrix} = \underbrace{\tfrac{1}{\sqrt{2}}\begin{bmatrix} 1 & 1 \\ 1 & -1 \end{bmatrix}}_{U} \underbrace{\begin{bmatrix} 5 & 0 & 0 \\ 0 & 3 & 0 \end{bmatrix}}_{\Sigma} \underbrace{\begin{bmatrix} \mathbf{v}_1^T \\ \mathbf{v}_2^T \\ \mathbf{v}_3^T \end{bmatrix}}_{V^T}\]이다. 확인해 보면 \(A\mathbf{v}_1 = \tfrac{1}{\sqrt{2}}(5, 5) = 5\mathbf{u}_1\), \(A\mathbf{v}_2 = \tfrac{1}{3\sqrt{2}}(9, -9) = 3\mathbf{u}_2\), \(A\mathbf{v}_3 = \mathbf{0}\)이다.
네 단계로 보는 SVD
\(A\) 자체는 \(\mathbb{R}^3\)에서 \(\mathbb{R}^2\)로 가는 복잡한 변환이지만, SVD로 보면 단순한 변환의 연속이다. 오른쪽부터 차례로 적용한다.
- \(V^T\) (회전, \(\mathbb{R}^3\) 안에서): 오른쪽 특이벡터를 표준 기저로 돌린다. 특이값이 가장 큰 \(\mathbf{v}_1\)은 \(x\)축으로, 두 번째인 \(\mathbf{v}_2\)는 \(y\)축으로, \(\mathbf{v}_3\)는 \(z\)축으로 간다.
- \(\Sigma\)의 dimension eraser 부분: \(z\)를 지운다. \(\Sigma\)는 정사각 대각 행렬과 dimension eraser의 합성이다.
- \(\Sigma\)의 대각 부분: \(x\)축을 \(\sigma_1\)배, \(y\)축을 \(\sigma_2\)배 한다.
- \(U\) (회전, \(\mathbb{R}^2\) 안에서): 표준 기저를 왼쪽 특이벡터 \(\mathbf{u}_1\), \(\mathbf{u}_2\) 쪽으로 돌린다.
이 네 단계를 합성한 것이 정확히 \(A\)이다.
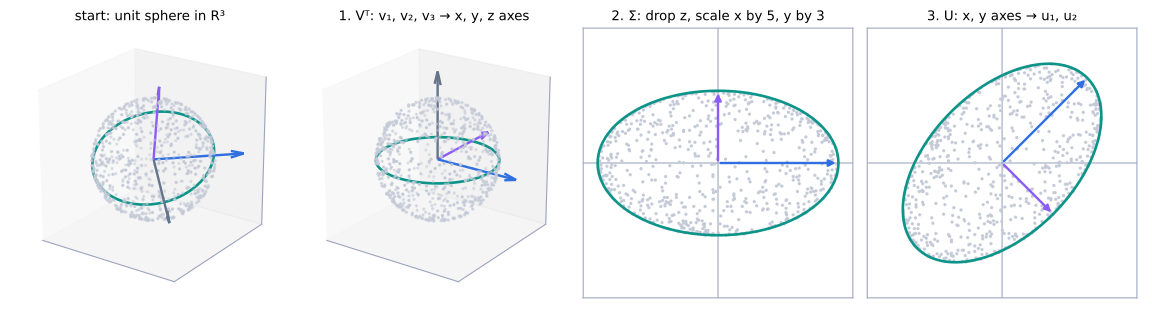 \(A = \begin{bmatrix} 3 & 2 & 2 \\ 2 & 3 & -2 \end{bmatrix}\)가 단위 구를 옮기는 과정. 초록 원은 \(\mathbf{v}_1\), \(\mathbf{v}_2\)를 지나는 대원이다. \(V^T\)가 \(\mathbf{v}_1\)(파랑), \(\mathbf{v}_2\)(보라), \(\mathbf{v}_3\)(회색)를 좌표축으로 돌리고, \(\Sigma\)가 \(z\)를 지운 뒤 \(x\)를 5배, \(y\)를 3배 하고, \(U\)가 타원을 \(\mathbf{u}_1\), \(\mathbf{u}_2\) 방향으로 돌린다. 초록 대원은 타원의 경계가 된다.
구는 타원체로 간다
위키백과에는 SVD를 “모든 행렬은 구를 타원체로 보낸다”라고 설명하는 대목이 있다. 네 단계로 보면 이유가 보인다.
- 구를 회전해도 구이다.
- \(\mathbb{R}^3\)의 구에서 세 번째 차원을 지우면 \(\mathbb{R}^2\)의 원판이 된다.
- 원을 \(x\), \(y\) 방향으로 늘이면 타원이 된다.
- 마지막 회전은 타원의 모양을 유지하고 위치만 바꾼다.
엄밀한 증명은 아니지만 직관은 준다. 타원의 반지름은 특이값이고, 축 방향은 왼쪽 특이벡터이다.
반대 방향: \(\mathbb{R}^2 \to \mathbb{R}^3\)
\(3 \times 2\) 행렬에도 같은 정신이 적용된다. 먼저 \(\mathbb{R}^2\)에서 회전하고, \(3 \times 2\)인 \(\Sigma\)가 특이값만큼 늘인 뒤 새 차원을 붙이고(dimension adder), 마지막으로 \(\mathbb{R}^3\)에서 표준 기저 \(x\), \(y\), \(z\)를 왼쪽 특이벡터 쪽으로 회전시킨다. 예를 들어 \(A^T = V\Sigma^TU^T\)가 그런 변환이다.
다른 해석들
이 네 단계가 SVD의 유일한 해석은 아니다. 행렬 자체가 맥락에 따라 다르게 해석되듯 SVD도 그렇다.
- 랭크 1 행렬의 합. \(A = \sigma_1\mathbf{u}_1\mathbf{v}_1^T + \sigma_2\mathbf{u}_2\mathbf{v}_2^T + \cdots\)로, 랭크가 높은 행렬을 랭크 1 행렬들의 합으로 본다. 이미지를 거대한 픽셀 행렬로 보고 랭크 1 행렬을 하나씩 더해 가며 근사하는 저랭크 근사(low-rank approximation)가 그 응용이다. (Linear Algebra 9에 예시가 있다.)
- 주성분 분석. 첫 단계, 즉 오른쪽 특이벡터를 표준 기저로 돌리는 회전은 주성분 분석(principal component analysis, PCA)의 핵심을 담고 있다.
- 고차원에서의 직관. 3차원을 넘어 그림으로 볼 수 없는 경우에도, 회전은 아무것도 키우거나 줄이지 않는다는 것을 안다. 그래서 고차원 행렬도 “원점 둘레의 회전, 이후 마지막 몇 차원 제거, 축 방향 늘이기, 다시 회전”으로 말할 수 있다.
영상은 “계산의 목적은 숫자가 아니라 통찰”이라는 말을 인용한다. 특성 다항식과 행렬 곱셈 세 페이지로 SVD를 구하면 무엇을 했는지 모를 수 있지만, 네 단계의 단순한 변환으로 나누어 보면 각 단계가 무엇을 하는지 정확히 안다. 마지막으로 영상은 SVD를 푸리에 변환과 나란히 놓는다. 두 정리 모두 극단적인 일반화와 분해에 집착한다. 푸리에 변환은 모든 함수를 사인파의 합으로 분해한다.
정리
| 스펙트럼 분해 | SVD | |
|---|---|---|
| 대상 | 대칭 행렬 \(S\) | 모든 행렬 \(A\) (\(m \times n\)) |
| 형태 | \(S = Q\Lambda Q^T\) | \(A = U\Sigma V^T\) |
| 회전 | \(Q\): \(S\)의 고유벡터 | \(V\): \(A^TA\)의 고유벡터, \(U\): \(AA^T\)의 고유벡터 |
| 늘이기 | \(\Lambda\): 고유값 (음수 가능) | \(\Sigma\): 특이값 \(\sigma_i = \sqrt{\lambda_i} \ge 0\), 차원 제거·추가 포함 |
| 변환 | 회전, 늘이기, 역회전 | \(\mathbb{R}^n\)에서 회전, 차원 맞추기와 늘이기, \(\mathbb{R}^m\)에서 회전 |