- 혁펜하임의 “보이는” 선형대수학 3-1–3-5강 정리
강의 4에서는 \(A\mathbf{x} = \mathbf{b}\)의 해가 몇 개인지를 랭크와 영공간으로 판정했다. 이번에는 해를 실제로 구하는 방법(가우스-조던 소거법)과 그 연장인 역행렬 계산, 행렬에서 숫자 하나를 뽑아내는 두 함수(행렬식, 트레이스), 그리고 해가 없을 때 가장 가까운 답을 찾는 최소자승법을 다룬다. 최소자승법은 지금까지 배운 열 공간, 내적, 랭크, 역행렬이 한꺼번에 쓰이는 첫 번째 응용이다.
가우스-조던 소거법
이미 아는 방법을 규칙으로 정리하기
가우스-조던 소거법(Gauss-Jordan elimination)은 이름이 거창할 뿐, 중학교에서 연립방정식을 풀던 방법을 변수와 식이 많아져도 기계적으로 따라 할 수 있게 정리한 것이다. 강의 1의 연립방정식
\[\begin{aligned} x + 2y &= 4 \\ 3x - y &= 5 \end{aligned}\]을 중학교 방식으로 풀어 보자. 첫 식에 3을 곱하면 \(3x + 6y = 12\)이고, 이것을 둘째 식에서 빼면 \(x\)가 사라져 \(-7y = -7\), 즉 \(y = 1\)이다. 여기서 대입하는 대신 한 번 더 같은 일을 한다. \(y = 1\)의 2배를 첫 식에서 빼면 \(x = 2\)가 남는다.
두 식에서 “같은 것을 빼도 되는” 이유는 둘째 식이 \(3x + 6y\)와 \(12\)가 같은 값이라고 말해 주기 때문이다. 같은 값을 양변에서 빼는 것이니 해는 바뀌지 않는다.
확장 행렬과 세 가지 행 연산
계산하는 동안 실제로 움직이는 것은 계수와 우변의 숫자뿐이다. 그래서 \(x\), \(y\), \(=\)를 떼고 \(A\) 옆에 \(\mathbf{b}\)를 붙인 확장 행렬(augmented matrix) \([A \mid \mathbf{b}]\)만 적는다.
\[\left[\begin{array}{cc|c} 1 & 2 & 4 \\ 3 & -1 & 5 \end{array}\right]\]각 행이 식 하나다. 해를 바꾸지 않는 연산은 세 가지뿐이다. 이를 기본 행 연산(elementary row operation)이라 한다.
- 한 행에 0이 아닌 상수를 곱한다.
- 한 행의 상수배를 다른 행에 더하거나 뺀다.
- 두 행의 자리를 바꾼다. (식의 순서는 해와 상관없다.)
목표는 왼쪽 부분을 항등 행렬로 만드는 것이다. 그러면 각 행이 “\(x = \cdot\)”, “\(y = \cdot\)“를 뜻하게 되어 오른쪽에 답이 그대로 나온다.
\[\left[\begin{array}{cc|c} 1 & 2 & 4 \\ 3 & -1 & 5 \end{array}\right] \xrightarrow{R_2 - 3R_1} \left[\begin{array}{cc|c} 1 & 2 & 4 \\ 0 & -7 & -7 \end{array}\right] \xrightarrow{-\frac{1}{7}R_2} \left[\begin{array}{cc|c} 1 & 2 & 4 \\ 0 & 1 & 1 \end{array}\right] \xrightarrow{R_1 - 2R_2} \left[\begin{array}{cc|c} 1 & 0 & 2 \\ 0 & 1 & 1 \end{array}\right]\]\(R_i\)는 \(i\)번째 행을 뜻한다. 마지막 행렬은 \(I\mathbf{x} = (2, 1)\), 즉 \(x = 2\), \(y = 1\)이다.
그림으로 보면: 직선은 바뀌어도 교점은 그대로
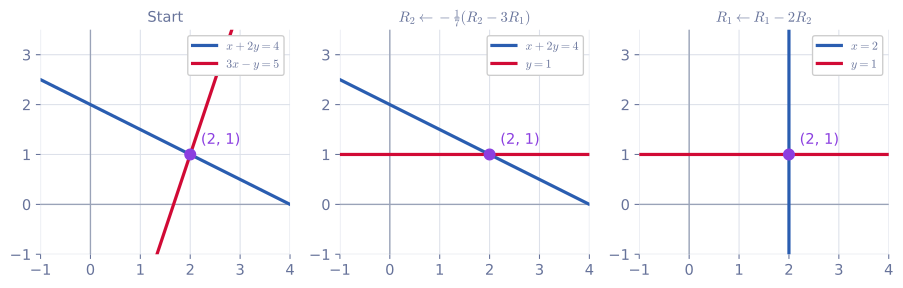 행 연산을 할 때마다 두 직선이 바뀌지만 교점 \((2, 1)\)은 그대로다. 마지막에는 두 직선이 축에 평행한 \(x = 2\), \(y = 1\)이 되어 답을 바로 읽을 수 있다.
강의 4의 행 그림(row picture)으로 보면 소거법이 무엇을 하는지 분명해진다. 행 연산은 직선을 교점을 축으로 돌리는 작업이다. 둘째 행에서 첫째 행의 3배를 빼면 빨간 직선이 수평선 \(y = 1\)로 바뀌고, 첫째 행에서 둘째 행의 2배를 빼면 파란 직선이 수직선 \(x = 2\)로 바뀐다. 두 직선을 다르게 만들었을 뿐 둘 다 원래 교점을 지나므로 해는 변하지 않는다.
변수가 셋인 예
\[\begin{aligned} 2x + y - z &= 8 \\ -3x - y + 2z &= -11 \\ -2x + y + 2z &= -3 \end{aligned}\]전략은 두 단계다. 먼저 위에서 아래로 내려가며 대각선 아래를 0으로 만들고(전진 소거), 그다음 아래에서 위로 올라가며 대각선 위를 0으로 만든다(후진 소거).
전진 소거. 첫 열의 \(-3\)과 \(-2\)를 없애기 위해 \(R_2 + \frac{3}{2}R_1\), \(R_3 + R_1\)을 한다.
\[\left[\begin{array}{ccc|c} 2 & 1 & -1 & 8 \\ -3 & -1 & 2 & -11 \\ -2 & 1 & 2 & -3 \end{array}\right] \longrightarrow \left[\begin{array}{ccc|c} 2 & 1 & -1 & 8 \\ 0 & 1/2 & 1/2 & 1 \\ 0 & 2 & 1 & 5 \end{array}\right]\]둘째 열의 2를 없애기 위해 \(R_3 - 4R_2\)를 한다.
\[\longrightarrow \left[\begin{array}{ccc|c} 2 & 1 & -1 & 8 \\ 0 & 1/2 & 1/2 & 1 \\ 0 & 0 & -1 & 1 \end{array}\right]\]대각선 아래가 모두 0인 삼각형 모양이 되었다. 이 시점에서 마지막 행은 이미 \(-z = 1\)이다.
후진 소거. 셋째 행으로 위의 \(z\) 항을 지운다. \(R_2 + \frac{1}{2}R_3\), \(R_1 - R_3\)을 하고, 이어서 둘째 행으로 첫째 행의 \(y\) 항을 지운다(\(R_1 - 2R_2\)).
\[\longrightarrow \left[\begin{array}{ccc|c} 2 & 1 & 0 & 7 \\ 0 & 1/2 & 0 & 3/2 \\ 0 & 0 & -1 & 1 \end{array}\right] \longrightarrow \left[\begin{array}{ccc|c} 2 & 0 & 0 & 4 \\ 0 & 1/2 & 0 & 3/2 \\ 0 & 0 & -1 & 1 \end{array}\right]\]이제 왼쪽은 대각 행렬이다. 각 행을 대각 성분으로 나누면(\(\frac{1}{2}R_1\), \(2R_2\), \(-R_3\)) 왼쪽이 항등 행렬이 되고
\[x = 2, \qquad y = 3, \qquad z = -1\]을 얻는다. 원래 식에 넣어 보면 \(4 + 3 + 1 = 8\), \(-6 - 3 - 2 = -11\), \(-4 + 3 - 2 = -3\)으로 모두 맞는다.
흔한 실수
- 행에 0을 곱한다. 식 하나가 \(0 = 0\)으로 사라져 정보가 없어진다. 곱하는 상수는 반드시 0이 아니어야 한다.
- 확장 행렬의 오른쪽을 빼먹는다. 행 연산은 행 전체, 즉 우변 숫자까지 함께 적용해야 한다.
- 열끼리 더하거나 뺀다. 열 연산은 식이 아니라 변수를 섞는 것이라 해가 달라진다. 소거법은 행 연산만 쓴다.
가우스-조던 소거법으로 역행렬 구하기
역행렬도 연립방정식이다
\(2 \times 2\) 행렬의 역행렬 공식은 많이 외우지만, 소거법을 알면 바로 유도할 수 있다. \(AX = I\)를 강의 3의 관점 3으로 열마다 나누어 읽으면
\[A\mathbf{x}_1 = \mathbf{e}_1, \qquad A\mathbf{x}_2 = \mathbf{e}_2\]다. \(X\)의 첫째 열 \(\mathbf{x}_1\)은 우변이 \(\mathbf{e}_1 = (1, 0)\)인 연립방정식의 해이고, 둘째 열 \(\mathbf{x}_2\)는 우변이 \(\mathbf{e}_2 = (0, 1)\)인 연립방정식의 해다. 즉 역행렬을 구하는 것은 계수 행렬이 같은 연립방정식 \(n\)개를 푸는 것이다.
계수 행렬이 같으면 소거 과정에서 하는 행 연산도 똑같다. 그러니 확장 행렬을 따로 \(n\)번 만들 필요 없이 우변을 옆으로 다 붙여서 한 번에 처리한다.
\[[\,A \mid I\,] \;\xrightarrow{\text{행 연산}}\; [\,I \mid A^{-1}\,]\]왼쪽이 항등 행렬이 되었을 때 오른쪽에 남는 것이 역행렬이다.
예. 강의 4의 \(A = \begin{bmatrix} 1 & 2 \\ 3 & -1 \end{bmatrix}\)로 해 보자.
\[\left[\begin{array}{cc|cc} 1 & 2 & 1 & 0 \\ 3 & -1 & 0 & 1 \end{array}\right] \xrightarrow{R_2 - 3R_1} \left[\begin{array}{cc|cc} 1 & 2 & 1 & 0 \\ 0 & -7 & -3 & 1 \end{array}\right] \xrightarrow{-\frac{1}{7}R_2} \left[\begin{array}{cc|cc} 1 & 2 & 1 & 0 \\ 0 & 1 & 3/7 & -1/7 \end{array}\right] \xrightarrow{R_1 - 2R_2} \left[\begin{array}{cc|cc} 1 & 0 & 1/7 & 2/7 \\ 0 & 1 & 3/7 & -1/7 \end{array}\right]\]오른쪽 블록 \(\frac{1}{7}\begin{bmatrix} 1 & 2 \\ 3 & -1 \end{bmatrix}\)이 강의 4에서 본 \(A^{-1}\)과 같다.
\(2 \times 2\) 역행렬 공식 유도
같은 일을 문자로 한다. \(A = \begin{bmatrix} a & b \\ c & d \end{bmatrix}\)이고 \(a \neq 0\)이라 하자. (\(a = 0\)이면 먼저 두 행을 바꾼다.)
- \(R_2 - \frac{c}{a}R_1\): 둘째 행이 \(\left[\, 0,\; \frac{ad - bc}{a} \;\middle\vert\; -\frac{c}{a},\; 1 \,\right]\)이 된다.
- 둘째 행에 \(\frac{a}{ad - bc}\)를 곱한다: \(\left[\, 0,\; 1 \;\middle\vert\; \frac{-c}{ad - bc},\; \frac{a}{ad - bc} \,\right]\).
- \(R_1 - bR_2\): 첫째 행이 \(\left[\, a,\; 0 \;\middle\vert\; \frac{ad}{ad - bc},\; \frac{-ab}{ad - bc} \,\right]\)이 된다. (\(1 + \frac{bc}{ad - bc} = \frac{ad}{ad - bc}\))
- 첫째 행을 \(a\)로 나눈다.
오른쪽 블록을 모으면
\[A^{-1} = \frac{1}{ad - bc}\begin{bmatrix} d & -b \\ -c & a \end{bmatrix}\]이다. 외우는 요령은 “\(a\)와 \(d\)는 자리를 바꾸고, \(b\)와 \(c\)는 부호를 바꾸고, 앞에 \(\frac{1}{ad - bc}\)“다.
역행렬이 있을 조건
위 계산의 2단계에서 \(ad - bc\)로 나누었다. \(ad - bc = 0\)이면 나눌 수 없고, 실제로 둘째 행의 왼쪽이 \([0, 0]\)이 되어 항등 행렬을 만들 수 없다. 이 숫자 하나가 역행렬의 존재를 결정하므로 행렬식(determinant)이라는 이름을 붙이고 \(\det A\)로 쓴다.
역행렬이 있는 행렬을 가역(invertible) 또는 비특이(nonsingular) 행렬, 없는 행렬을 특이(singular) 행렬이라 한다. \(n \times n\) 행렬 \(A\)에 대해 다음은 모두 같은 말이다.
- \(A\)가 가역이다.
- \(\det A \neq 0\)이다.
- \(A\)가 full rank다(\(\operatorname{rank} A = n\)).
- \(N(A) = \{\mathbf{0}\}\)이다.
뒤의 두 조건은 강의 4의 rank-nullity로 연결된다. 랭크가 \(n\)이면 영공간의 차원은 \(n - n = 0\)이다. 거꾸로 영공간에 영이 아닌 \(\mathbf{x}\)가 있으면 \(A\mathbf{x} = A\mathbf{0} = \mathbf{0}\)이라 서로 다른 두 입력이 같은 출력으로 가므로 되돌릴 방법이 없다.
역행렬의 성질
\(A\), \(B\)가 같은 크기의 가역 행렬이고 \(k \neq 0\)인 스칼라일 때 다음이 성립한다.
| 성질 | 이유 |
|---|---|
| \((AB)^{-1} = B^{-1}A^{-1}\) | \(AB\,B^{-1}A^{-1} = A\,I\,A^{-1} = I\) |
| \((ABC)^{-1} = C^{-1}B^{-1}A^{-1}\) | 위를 두 번 쓴다 |
| \((kA)^{-1} = \frac{1}{k}A^{-1}\) | \(kA \cdot \frac{1}{k}A^{-1} = I\) |
| \((A^T)^{-1} = (A^{-1})^T\) | \(A^T(A^{-1})^T = (A^{-1}A)^T = I^T = I\) |
| \(\det(A^{-1}) = \frac{1}{\det A}\) | 다음 절의 \(\det(AB) = \det A \det B\) |
첫 줄은 양말과 신발에 비유하곤 한다. 양말을 신고 신발을 신었으면, 벗을 때는 신발부터 벗는다. 행렬 곱은 교환 법칙이 성립하지 않으므로 순서가 뒤집히는 것을 꼭 기억해야 한다.
행렬식
행렬식은 넓이의 배율이다
행렬식은 정사각 행렬의 성분으로 스칼라 하나를 만드는 함수이고, 그 숫자에 행렬에 관한 정보가 압축되어 있다. 가장 그림이 잘 그려지는 해석은 넓이(부피)가 몇 배가 되는가이다.
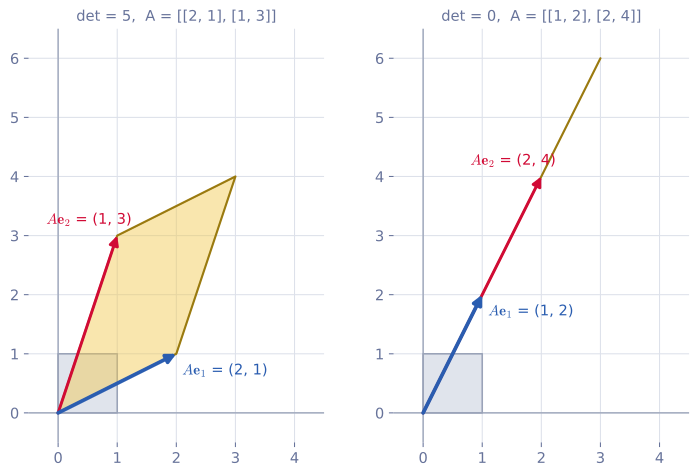 왼쪽: \(A\)는 넓이 1인 단위 정사각형을 넓이 5인 평행사변형으로 보낸다. 오른쪽: 두 열이 평행한 행렬은 정사각형을 선분으로 납작하게 만든다. 넓이가 0이 되니 행렬식도 0이다.
\(A\)를 곱하면 \(\mathbf{e}_1\)은 첫째 열로, \(\mathbf{e}_2\)는 둘째 열로 간다. 그래서 단위 정사각형은 두 열이 만드는 평행사변형이 되고, 그 넓이가 \(\lvert \det A \rvert\)다. 왼쪽 그림의 \(A = \begin{bmatrix} 2 & 1 \\ 1 & 3 \end{bmatrix}\)은 \(\det A = 2 \cdot 3 - 1 \cdot 1 = 5\)이고, 평행사변형의 넓이도 5다. 오른쪽 행렬 \(\begin{bmatrix} 1 & 2 \\ 2 & 4 \end{bmatrix}\)은 둘째 열이 첫째 열의 2배라 평면 전체가 직선 하나로 눌린다. 넓이가 0이고, \(1 \cdot 4 - 2 \cdot 2 = 0\)이다.
이 그림으로 “행렬식이 0이면 역행렬이 없다”가 자연스럽게 이해된다. 평면이 직선으로 눌리면 직선 위의 한 점으로 온 입력이 무수히 많아서, 출력만 보고 입력을 되돌릴 수 없다. (행렬식의 부호는 방향, 즉 뒤집혔는지를 알려 준다. 행렬을 평면을 변형하는 함수로 보는 관점은 Linear Algebra 4와 강의 7에서 더 다룬다.)
\(3 \times 3\) 행렬식: 여인수 전개
\[A = \begin{bmatrix} a & b & c \\ d & e & f \\ g & h & i \end{bmatrix}\]의 행렬식은
\[\det A = a\,(ei - fh) - b\,(di - fg) + c\,(dh - eg)\]이다. 복잡해 보이지만 구조는 단순하다.
- \(a\) 뒤의 \(ei - fh\)는 \(a\)가 있는 행과 열을 지우고 남은 \(2 \times 2\) 행렬 \(\begin{bmatrix} e & f \\ h & i \end{bmatrix}\)의 행렬식이다. \(b\), \(c\) 뒤도 마찬가지다.
- 부호는 성분의 위치 \((i, j)\)에서 \(i + j\)가 짝수이면 \(+\), 홀수이면 \(-\)다. \(a\)는 \((1, 1)\), \(b\)는 \((1, 2)\), \(c\)는 \((1, 3)\)이라 \(+, -, +\)가 된다.
이렇게 큰 행렬의 행렬식을 작은 행렬의 행렬식들로 쪼개 계산하는 방법을 여인수 전개(cofactor expansion) 또는 라플라스 전개(Laplace expansion)라 한다. 부호까지 붙인 작은 행렬식을 여인수(cofactor)라 한다. 첫 행이 아닌 다른 행이나 열을 따라 전개해도 같은 값이 나온다.
예. 앞 절의 계수 행렬 \(M = \begin{bmatrix} 2 & 1 & -1 \\ -3 & -1 & 2 \\ -2 & 1 & 2 \end{bmatrix}\)에 적용하면
\[\det M = 2\,\big((-1)(2) - (2)(1)\big) - 1\,\big((-3)(2) - (2)(-2)\big) + (-1)\,\big((-3)(1) - (-1)(-2)\big) = -8 + 2 + 5 = -1\]이다. 소거법과 비교해 보면 재미있다. 전진 소거로 얻은 삼각 행렬의 대각 성분이 \(2\), \(\frac{1}{2}\), \(-1\)이었는데, 이 셋을 곱해도 \(-1\)이다. 한 행의 상수배를 다른 행에 더하는 연산은 행렬식을 바꾸지 않고, 삼각 행렬의 행렬식은 대각 성분의 곱이기 때문이다(아래 성질 4). 실제 컴퓨터도 큰 행렬의 행렬식을 이렇게 소거법으로 계산한다.
행렬식의 성질
\(A\), \(B\)는 \(n \times n\) 행렬, \(c\)는 스칼라다.
- \(\det A = 0 \iff A\)는 특이 행렬이다. 행렬식이 가장 자주 쓰이는 이유다.
- 열(또는 행)이 하나라도 다른 열들의 선형 결합이면 \(\det A = 0\)이다. rank deficient이면 평행사변형이 납작해지기 때문이다.
- 대각 행렬의 행렬식은 대각 성분의 곱이다. 축마다 \(d_i\)배 늘리면 부피는 \(d_1 d_2 \cdots d_n\)배가 된다. 대각 성분에 0이 하나라도 있으면 특이 행렬이다.
- 삼각 행렬의 행렬식도 대각 성분의 곱이다. 대각선 한쪽이 모두 0인 행렬을 삼각 행렬(triangular matrix)이라 한다. 대각선 위쪽에만 값이 있으면 위 삼각 행렬(upper triangular), 아래쪽에만 있으면 아래 삼각 행렬(lower triangular)이다. 예를 들어 \(\det\begin{bmatrix} 3 & 7 & 1 \\ 0 & -2 & 5 \\ 0 & 0 & 4 \end{bmatrix} = 3 \cdot (-2) \cdot 4 = -24\)이다.
- \(\det I = 1\)이다.
- \(\det(cA) = c^n \det A\)이다. \(c\)는 \(n\)개의 열에 각각 곱해지므로 \(c\)가 아니라 \(c^n\)이 나온다. 앞의 \(3 \times 3\) 행렬 \(M\)이면 \(\det(3M) = 27 \cdot (-1) = -27\)이다.
- \(\det A^T = \det A\)이다.
- \(\det(AB) = \det A \det B\)이다. 넓이를 \(\det B\)배 한 뒤 \(\det A\)배 하면 모두 \(\det A \det B\)배다. 아주 자주 쓰인다.
- \(\det(A^{-1}) = 1/\det A\)이다. 8에서 \(\det A \det(A^{-1}) = \det(AA^{-1}) = \det I = 1\)이다.
- \(\det A = \lambda_1\lambda_2\cdots\lambda_n\)이다. \(\lambda_i\)는 \(A\)의 고윳값이다. 강의 7에서 다룬다. 고윳값이 하나라도 0이면 특이 행렬이다.
흔한 실수
- \(\det(A + B) = \det A + \det B\)라고 쓴다. 행렬식은 곱에 대해서만 쪼개진다. \(\det(I + I) = \det(2I) = 2^n\)이지 \(2\)가 아니다.
- \(\det(cA) = c\det A\)라고 쓴다. \(c^n\)이다(성질 6).
- 여인수 전개에서 부호를 빠뜨린다. 체스판처럼 \(+, -, +\)가 번갈아 나온다.
트레이스
정의
정사각 행렬 \(A\)의 트레이스(trace)는 대각 성분을 모두 더한 것이다.
\[\operatorname{tr} A = a_{11} + a_{22} + \cdots + a_{nn} = \sum_{i=1}^{n} a_{ii}\]여기서 \(a_{ii}\)는 \(i\)번째 행, \(i\)번째 열의 성분이다. 행렬식과 마찬가지로 정사각 행렬에만 정의한다.
왜 쓸모가 있나
정의는 허무할 정도로 쉽지만, 머신 러닝과 신호 처리에서 아주 많이 쓰인다. 최적화는 손실 함수(loss function)를 최소화하는 문제이고, “작아졌다”, “커졌다”를 말하려면 손실은 반드시 스칼라여야 한다. 벡터 \((1, 3)\)과 \((2, 1)\)은 어느 쪽이 더 크다고 말할 수 없다. 트레이스는 행렬을 넣어도 결과가 항상 스칼라이고, 아래의 성질 덕분에 트레이스 안에서는 행렬의 자리를 바꿀 수 있다. 그래서 행렬을 변수로 하는 함수를 미분할 때, 일단 스칼라를 \(1 \times 1\) 행렬로 보고 트레이스를 씌운 다음 자리를 바꿔 정리하는 기법을 자주 쓴다.
성질
- \(\operatorname{tr}(A + B) = \operatorname{tr} A + \operatorname{tr} B\). 대각 성분끼리 더해지기 때문이다.
- \(\operatorname{tr}(cA) = c\operatorname{tr} A\). 행렬식의 \(c^n\)과 달리 그냥 \(c\)배다.
- \(\operatorname{tr} A^T = \operatorname{tr} A\). 전치는 대각 성분을 그대로 둔다.
- \(\operatorname{tr}(AB) = \operatorname{tr}(BA)\). 단, \(A\)가 \(m \times n\)이면 \(B\)는 \(n \times m\)이어야 한다. 그래야 \(AB\)(\(m \times m\))와 \(BA\)(\(n \times n\))가 모두 정사각이다.
- 벡터 버전: \(\mathbf{x}, \mathbf{y} \in \mathbb{R}^n\)이면 \(\mathbf{x}^T\mathbf{y} = \operatorname{tr}(\mathbf{x}^T\mathbf{y}) = \operatorname{tr}(\mathbf{y}\mathbf{x}^T)\). 내적은 스칼라라서 트레이스를 씌워도 그대로이고, 그 안에서 4번으로 자리를 바꾼 것이다. 예를 들어 이차 형식은 \(\mathbf{x}^TA\mathbf{x} = \operatorname{tr}(A\mathbf{x}\mathbf{x}^T)\)로 쓸 수 있다.
- 순환 성질(cyclic property): \(\operatorname{tr}(ABCD) = \operatorname{tr}(BCDA) = \operatorname{tr}(CDAB) = \operatorname{tr}(DABC)\). 맨 앞의 행렬을 맨 뒤로 보내는 것(또는 반대)만 허락된다.
- \(\operatorname{tr} A = \lambda_1 + \lambda_2 + \cdots + \lambda_n\). 고윳값의 합이다. 행렬식이 고윳값의 곱인 것과 짝을 이룬다(강의 7).
숫자로 확인
성질 4. \(A = \begin{bmatrix} 1 & 2 & 0 \\ 0 & 1 & 3 \end{bmatrix}\) (\(2 \times 3\)), \(B = \begin{bmatrix} 1 & 0 \\ 2 & 1 \\ 0 & 1 \end{bmatrix}\) (\(3 \times 2\))이면
\[AB = \begin{bmatrix} 5 & 2 \\ 2 & 4 \end{bmatrix}, \qquad BA = \begin{bmatrix} 1 & 2 & 0 \\ 2 & 5 & 3 \\ 0 & 1 & 3 \end{bmatrix}\]이다. 크기도 성분도 전혀 다르지만 \(\operatorname{tr}(AB) = 5 + 4 = 9\), \(\operatorname{tr}(BA) = 1 + 5 + 3 = 9\)로 같다.
성질 6은 아무 순서나 되는 게 아니다. \(P = \begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix}\), \(Q = \begin{bmatrix} 1 & 0 \\ 1 & 1 \end{bmatrix}\), \(R = \begin{bmatrix} 1 & 0 \\ 0 & 0 \end{bmatrix}\)이면 \(\operatorname{tr}(PQR) = \operatorname{tr}(QRP) = \operatorname{tr}(RPQ) = 2\)이지만 \(\operatorname{tr}(PRQ) = 1\)이다. \(PRQ\)는 \(PQR\)을 원형으로 돌린 것이 아니라 \(Q\)와 \(R\)을 맞바꾼 것이다.
흔한 실수
- 트레이스 안에서 교환 법칙이 성립한다고 생각한다. 돌리기(순환)만 된다. 행렬이 두 개일 때는 돌리기와 맞바꾸기가 같아서 착각하기 쉽다.
- \(\operatorname{tr}(AB) = \operatorname{tr} A \operatorname{tr} B\)라고 쓴다. 위 예에서 \(A\)와 \(B\)는 트레이스가 정의되지도 않는다. 곱으로 쪼개지는 것은 행렬식이다.
최소자승법과 정사영 행렬
문제 상황: 해가 없을 때
\(A\)가 \(10 \times 3\)이고 랭크가 3(full column rank)이라 하자. 열 공간 \(C(A)\)는 10차원 공간 안의 3차원 부분 공간이다. 10차원 안의 3차원은 아주 얇은 조각이라, \(\mathbf{b}\)가 아무렇게나 주어지면 거의 확실히 그 밖에 있다. 그러면 강의 4에서 본 대로 \(A\mathbf{x}\)를 아무리 바꿔도 \(\mathbf{b}\)가 될 수 없고, \(A\mathbf{x} = \mathbf{b}\)는 해가 없다.
실제 데이터는 대부분 이렇다. 알고 싶은 값 \(\mathbf{x}\)가 그대로 관측되지 않고 행렬 \(A\)를 거친 뒤 잡음 \(\mathbf{n}\)이 더해져서
\[\mathbf{b} = A\mathbf{x} + \mathbf{n}\]으로 측정된다. 잡음은 아무 방향으로나 튀므로 \(\mathbf{b}\)는 열 공간 밖으로 삐져나온다. 해가 없다고 포기하는 대신 \(A\mathbf{x}\)를 \(\mathbf{b}\)에 최대한 가깝게 만드는 \(\mathbf{x}\)라도 찾자는 것이 최소자승법(least squares)이다.
“가깝다”를 정확히 하기 위해 오차 벡터(error vector) \(\mathbf{e} = \mathbf{b} - A\mathbf{x}\)를 정의하고, 그 길이를 최소화한다. 제곱근이 없는 편이 다루기 쉬우므로 길이의 제곱을 최소화해도 답은 같다.
\[\hat{\mathbf{x}} = \arg\min_{\mathbf{x}} \lVert \mathbf{b} - A\mathbf{x} \rVert^2\]\(\lVert \mathbf{e} \rVert^2 = e_1^2 + \cdots + e_m^2\)는 오차 성분의 제곱(square)의 합이고, 이것을 가장 작게(least) 만드니 least squares, 최소자승(제곱)법이라는 이름이 붙었다. \(\hat{\mathbf{x}}\)는 “x hat”이라 읽고, 최적해임을 표시한다.
기하학적 풀이: 수선의 발
\(\mathbf{x}\)를 바꾸면 \(A\mathbf{x}\)는 열 공간 위를 돌아다닌다. 평면 위의 점 중 평면 밖의 점 \(\mathbf{b}\)에 가장 가까운 것은 수선의 발, 즉 \(\mathbf{b}\)에서 평면에 수직으로 내린 점이다. 다른 어떤 점을 고르면 피타고라스 정리에 따라 빗변이 되어 더 멀다. 따라서 최적일 때 오차 \(\mathbf{e} = \mathbf{b} - A\hat{\mathbf{x}}\)는 열 공간 전체와 수직이어야 한다.
열 공간 전체와 수직이라는 것은 열 공간을 만드는 모든 열 \(\mathbf{a}_1, \dots, \mathbf{a}_n\)과 수직이라는 것이다. 각 열과의 내적을 한 번에 쓰면 \(A^T\)의 행이 곧 \(A\)의 열이므로
\[A^T(\mathbf{b} - A\hat{\mathbf{x}}) = \mathbf{0}\]이다. 정리하면
\[A^TA\,\hat{\mathbf{x}} = A^T\mathbf{b}\]를 얻는다. 이를 정규 방정식(normal equation)이라 한다. normal은 “수직”이라는 뜻이다.
\(A^TA\)는 가역이다
\(A\)가 \(m \times n\)이면 \(A^TA\)는 \(n \times n\) 정사각 행렬이다. 위 예에서는 \(3 \times 10\)과 \(10 \times 3\)을 곱해 \(3 \times 3\)이 된다. 그리고 다음이 성립한다.
\[\operatorname{rank}(A^TA) = \operatorname{rank} A\](이유: \(A\mathbf{x} = \mathbf{0}\)이면 당연히 \(A^TA\mathbf{x} = \mathbf{0}\)이다. 거꾸로 \(A^TA\mathbf{x} = \mathbf{0}\)이면 왼쪽에 \(\mathbf{x}^T\)를 곱해 \(\lVert A\mathbf{x} \rVert^2 = 0\), 즉 \(A\mathbf{x} = \mathbf{0}\)이다. 두 행렬의 영공간이 같고 열의 수도 \(n\)으로 같으니 rank-nullity로 랭크도 같다.)
\(A\)가 full column rank이면 \(A^TA\)의 랭크도 \(n\), 즉 full rank라 가역이다. 정규 방정식의 양변 왼쪽에 \((A^TA)^{-1}\)을 곱하면
\[\hat{\mathbf{x}} = (A^TA)^{-1}A^T\mathbf{b}\]이다. 식은 복잡해 보이지만 한 일은 “오차가 열 공간과 수직이 되게 하라” 하나뿐이다. 미분해서 그래디언트를 0으로 놓아도 같은 식이 나온다. 그 유도는 Linear Algebra 5에 있다.
정사영 행렬
최적해를 대입하면 \(\mathbf{b}\)에 가장 가까운 열 공간 위의 점은
\[A\hat{\mathbf{x}} = \underbrace{A(A^TA)^{-1}A^T}_{P_A}\,\mathbf{b}\]다. 행렬 \(P_A = A(A^TA)^{-1}A^T\)를 곱하는 것만으로 아무 벡터나 열 공간 위로 수직으로 떨어뜨리므로 정사영 행렬(projection matrix)이라 한다. 강의 2에서 벡터 하나 위로의 정사영을 배웠는데, 그것을 여러 열이 span하는 공간으로 넓힌 것이다. 정사영 행렬은 두 가지 성질을 가진다.
- \(P_A^2 = P_A\): 이미 평면 위에 있는 점을 다시 내려도 그대로다.
- \(P_A^T = P_A\): 대칭이다.
예: 강의 4에서 해가 없던 연립방정식
강의 4의 경우 1에서
\[A = \begin{bmatrix} 1 & 0 \\ 0 & 1 \\ 1 & 1 \end{bmatrix}, \qquad \mathbf{b} = \begin{bmatrix} 1 \\ 2 \\ 0 \end{bmatrix}\]은 셋째 식이 \(3 = 0\)을 요구해 해가 없었다. 최소자승해를 구해 보자.
\[A^TA = \begin{bmatrix} 2 & 1 \\ 1 & 2 \end{bmatrix}, \qquad A^T\mathbf{b} = \begin{bmatrix} 1 \\ 2 \end{bmatrix}\]\(\det(A^TA) = 3 \neq 0\)이고 \(2 \times 2\) 공식으로 \((A^TA)^{-1} = \frac{1}{3}\begin{bmatrix} 2 & -1 \\ -1 & 2 \end{bmatrix}\)이다. 따라서
\[\hat{\mathbf{x}} = \frac{1}{3}\begin{bmatrix} 2 & -1 \\ -1 & 2 \end{bmatrix}\begin{bmatrix} 1 \\ 2 \end{bmatrix} = \begin{bmatrix} 0 \\ 1 \end{bmatrix}, \qquad A\hat{\mathbf{x}} = \begin{bmatrix} 0 \\ 1 \\ 1 \end{bmatrix}, \qquad \mathbf{e} = \mathbf{b} - A\hat{\mathbf{x}} = \begin{bmatrix} 1 \\ 1 \\ -1 \end{bmatrix}\]이다. 확인해 보면 \(\mathbf{e} \cdot \mathbf{a}_1 = 1 + 0 - 1 = 0\), \(\mathbf{e} \cdot \mathbf{a}_2 = 0 + 1 - 1 = 0\)으로 오차가 두 열 모두와 수직이다. 오차의 제곱합은 \(\lVert \mathbf{e} \rVert^2 = 3\)이고, 다른 어떤 \(\mathbf{x}\)를 넣어도 이보다 작아지지 않는다. (예를 들어 앞의 두 식을 정확히 맞추는 \(\mathbf{x} = (1, 2)\)는 오차가 \((0, 0, -3)\)이라 제곱합이 9다.)
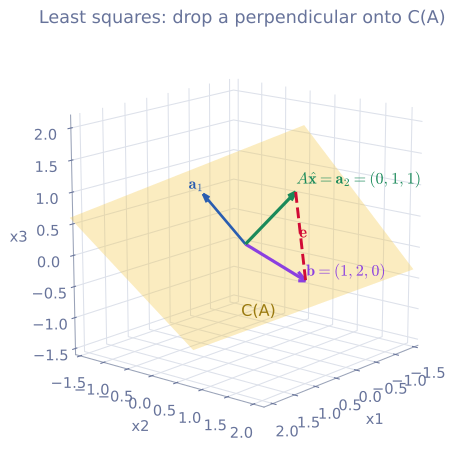 노란 평면이 열 공간 \(C(A)\)다. 보라색 \(\mathbf{b}\)는 평면 밖에 있고, 평면에 수직으로 내린 점이 \(A\hat{\mathbf{x}} = (0, 1, 1)\)이다. 빨간 점선 \(\mathbf{e}\)가 평면과 수직이다.
이 예에서는 우연히 \(A\hat{\mathbf{x}}\)가 둘째 열 \(\mathbf{a}_2\)와 같다(\(\hat{\mathbf{x}} = (0, 1)\)). 정사영 행렬은
\[P_A = \frac{1}{3}\begin{bmatrix} 2 & -1 & 1 \\ -1 & 2 & 1 \\ 1 & 1 & 2 \end{bmatrix}\]이고, \(P_A\mathbf{b} = \frac{1}{3}(2 - 2 + 0,\; -1 + 4 + 0,\; 1 + 2 + 0) = (0, 1, 1)\)로 같은 점이 나온다.
흔한 실수
- \(\mathbf{e}\)가 \(A\hat{\mathbf{x}}\) 하나와만 수직이면 된다고 생각한다. 필요한 조건은 열 공간 전체와 수직, 즉 모든 열과 수직인 것이다. 그래서 \(A^T\mathbf{e} = \mathbf{0}\)이라는 \(n\)개의 식이 나온다.
- \((A^TA)^{-1} = A^{-1}(A^T)^{-1}\)로 쪼개서 \(\hat{\mathbf{x}} = A^{-1}\mathbf{b}\)라고 한다. \(A\)가 직사각 행렬이면 \(A^{-1}\)은 존재하지 않는다. 쪼갤 수 있는 것은 \(A\)가 정사각 가역일 때뿐이고, 그때는 애초에 정확한 해가 있다.
- rank deficient인 \(A\)에도 같은 공식을 쓴다. 그때는 \(A^TA\)가 가역이 아니다. 해결책은 강의 10의 유사 역행렬(pseudo inverse)이다.
정리
| 주제 | 핵심 |
|---|---|
| 가우스-조던 소거법 | 확장 행렬 \([A \mid \mathbf{b}]\)에 세 가지 행 연산을 해서 왼쪽을 \(I\)로 만들면 오른쪽이 해다 |
| 역행렬 | \([A \mid I] \to [I \mid A^{-1}]\). \(2 \times 2\)이면 \(A^{-1} = \frac{1}{ad - bc}\begin{bmatrix} d & -b \\ -c & a \end{bmatrix}\) |
| 가역 조건 | \(\det A \neq 0\), full rank, \(N(A) = \{\mathbf{0}\}\)는 모두 같은 말 |
| 행렬식 | 넓이(부피)의 배율. \(\det(AB) = \det A\det B\), \(\det(cA) = c^n\det A\), 삼각 행렬은 대각 성분의 곱, 고윳값의 곱 |
| 트레이스 | 대각 성분의 합. \(\operatorname{tr}(AB) = \operatorname{tr}(BA)\), 순환 성질, 고윳값의 합 |
| 최소자승법 | 오차 \(\mathbf{b} - A\hat{\mathbf{x}}\)가 \(C(A)\)와 수직. \(A^TA\hat{\mathbf{x}} = A^T\mathbf{b}\), \(\hat{\mathbf{x}} = (A^TA)^{-1}A^T\mathbf{b}\) |
| 정사영 행렬 | \(P_A = A(A^TA)^{-1}A^T\), \(P_A^2 = P_A = P_A^T\) |