- 선형대수 강의 26강 정리
- KAIST DAVIAN Lab 기초 과목 스터디의 선형대수 강의다
이 섹션은 마지막의 질의응답을 포함해 약 1시간 30분 길이의 강의 하나를 다룬다. 여기서는 주제별로 나누어 정리한다.
직교기저와 정규직교기저
복습: 정규방정식의 해가 여러 개일 때
최소제곱해는 정규방정식 \(A^T A \hat{\mathbf{x}} = A^T \mathbf{b}\)를 만족한다. \(A^T A\)가 가역이면 해는 유일하다. 가역이 아니면 해는 무수히 많다(수선의 발은 항상 존재하므로 해가 없는 경우는 없다). 머신러닝에서는 L1, L2 정규화(regularization), 곧 라쏘(lasso)나 릿지(ridge) 회귀처럼 어떤 해를 선호할지 기준을 추가해 그중 최적의 해 하나를 고르는 방법이 있다. 다만 특성보다 샘플이 훨씬 많으면 \(A^T A\)는 거의 항상 가역이다.
선형변환으로서의 정사영
최소제곱해 \(\hat{\mathbf{x}}\)에 대해 점 \(A\hat{\mathbf{x}}\)는 \(\mathbf{b}\)에서 \(\operatorname{Col} A\)에 내린 수선의 발이다. 따라서 \(\mathbf{b} \mapsto A\hat{\mathbf{x}}\)는 임의의 벡터를 열공간에서 가장 가까운 점으로 보낸다. 그림으로 보면, 정오에 해가 바로 머리 위에 있을 때 하늘을 나는 새의 그림자가 땅에 생기는 위치다. 새를 지면에 수직으로 떨어뜨린 위치와 같다. 이를 \(\mathbf{b}\)의 \(\operatorname{Col} A\) 위로의 정사영(orthogonal projection)이라 하고 \(\hat{\mathbf{b}}\)로 쓴다.
\(\hat{\mathbf{x}} = (A^T A)^{-1} A^T \mathbf{b}\)를 대입하면
\[\hat{\mathbf{b}} = A(A^T A)^{-1} A^T \mathbf{b} = C\mathbf{b}, \qquad C = A(A^T A)^{-1} A^T\]이다. 즉 정사영 자체가 행렬 \(C\)로 주어지는 선형변환이다.
직교집합과 정규직교집합
\(\mathbb{R}^n\)의 벡터 집합 \(\{\mathbf{u}_1, \dots, \mathbf{u}_p\}\)가
- 서로 다른 모든 쌍이 직교하면, 즉 \(i \neq j\)일 때 \(\mathbf{u}_i \cdot \mathbf{u}_j = 0\)이면 직교집합(orthogonal set)이라 한다.
- 직교집합이면서 모든 벡터가 단위벡터, 즉 \(\lVert \mathbf{u}_i \rVert = 1\)이면 정규직교집합(orthonormal set)이라 한다.
부분공간의 기저이면서 직교(정규직교)집합인 것을 직교기저(orthogonal basis), 정규직교기저(orthonormal basis)라 한다.
영이 아닌 벡터들의 직교집합은 선형독립이다. 역은 성립하지 않는다. 독립인 벡터가 수직일 필요는 없다. \(\mathbb{R}^3\)에서 평행하지 않은 두 벡터 \(\mathbf{v}_1, \mathbf{v}_2\)는 평면을 생성한다. 세 번째 벡터 \(\mathbf{v}_3\)는 그 평면 밖으로 조금이라도 비스듬히 튀어나오면 독립이다. 반면 \(\mathbf{v}_3\)가 \(\mathbf{v}_1\), \(\mathbf{v}_2\) 모두에 수직이면 평면의 법선벡터이므로 반드시 평면 밖을 향하고, 독립성은 자동으로 성립한다. 대수적으로는 \(c_1 \mathbf{u}_1 + \cdots + c_p \mathbf{u}_p = \mathbf{0}\)의 양변을 \(\mathbf{u}_j\)와 내적하면 교차항이 모두 사라져 \(c_j \lVert \mathbf{u}_j \rVert^2 = 0\), 곧 \(c_j = 0\)이다.
이번 강의의 목표
수직이 아닌 선형독립 벡터 \(\mathbf{v}_1, \dots, \mathbf{v}_p\)가 주어질 때, 같은 부분공간을 생성하는 정규직교 벡터 \(\mathbf{u}_1, \dots, \mathbf{u}_p\)를 찾는다. 그 절차가 그람-슈미트 과정(Gram-Schmidt process)이고, 이를 행렬로 기록한 것이 QR 분해(QR factorization)다. 벡터를 수직으로 만드는 이유는 분명하다. 최소제곱을 더 빠르고 정확하게 풀 수 있다.
정규직교 열이 도움이 되는 이유
공식 \(\hat{\mathbf{x}} = (A^T A)^{-1} A^T \mathbf{b}\)는 깔끔하지만 역행렬이 비싼 부분이다.
- 역행렬 계산은 연산이 많다. \(n \times n\) 행렬에 대해 대략 \(n^3\) 규모다.
- 역행렬에는 나눗셈이 들어가고, 부동소수점 연산에서 정확도를 잃는 곳이 바로 나눗셈이다. \(1 \times 1\) 행렬 \([3]\)의 역은 \(1/3 = 0.333\ldots\)으로 무한소수다. 컴퓨터는 유한한 비트만 저장하므로 값은 어딘가에서 잘린다. 그러면 \(3 \times (1/3)\)은 정확히 \(1\)이 아니라 \(0.999\ldots9\)가 된다. 큰 계산에서는 이런 작은 오차가 해를 크게 왜곡할 수 있다.
이제 \(A\)를 같은 열공간을 생성하는 정규직교 열을 가진 행렬 \(U\)로 바꾼다고 하자. 같은 부분공간 위로 \(\mathbf{b}\)를 정사영하면 같은 점이 나와야 하므로 \(\hat{\mathbf{b}}\)는 변하지 않는다. \(U = [\mathbf{u}_1 \ \mathbf{u}_2 \ \mathbf{u}_3]\)에 대해 \(U^T U\)를 계산한다. \((i, j)\) 성분은 내적 \(\mathbf{u}_i^T \mathbf{u}_j\)(\(U^T\)의 행과 \(U\)의 열의 곱)다.
\[U^T U = \begin{bmatrix} \mathbf{u}_1^T \mathbf{u}_1 & \mathbf{u}_1^T \mathbf{u}_2 & \mathbf{u}_1^T \mathbf{u}_3 \\ \mathbf{u}_2^T \mathbf{u}_1 & \mathbf{u}_2^T \mathbf{u}_2 & \mathbf{u}_2^T \mathbf{u}_3 \\ \mathbf{u}_3^T \mathbf{u}_1 & \mathbf{u}_3^T \mathbf{u}_2 & \mathbf{u}_3^T \mathbf{u}_3 \end{bmatrix} = \begin{bmatrix} 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 1 \end{bmatrix} = I.\]대각 성분은 길이의 제곱이므로 1이고, 비대각 성분은 서로 다른 벡터의 내적이므로 0이다. 따라서 역행렬이 사라진다.
\[\hat{\mathbf{x}} = (U^T U)^{-1} U^T \mathbf{b} = U^T \mathbf{b}, \qquad \hat{\mathbf{b}} = U U^T \mathbf{b}.\]역행렬도 나눗셈도 없다. 단 \(UU^T\)는 (\(U\)가 정사각이 아닌 한) 일반적으로 단위행렬이 아니다. 행렬 곱의 외적(outer product) 관점으로 쓰면
\[U U^T = \mathbf{u}_1 \mathbf{u}_1^T + \mathbf{u}_2 \mathbf{u}_2^T + \mathbf{u}_3 \mathbf{u}_3^T\]이고, 이 행렬이 \(\operatorname{Col} U\) 위로의 정사영이다.
정사영
직선 위로의 정사영
\(\mathbf{u}\)를 영이 아닌 벡터(길이가 1일 필요는 없다), \(\mathbf{y}\)를 임의의 벡터라 하자. \(\mathbf{u}\)가 생성하는 직선 위로의 \(\mathbf{y}\)의 정사영은
\[\hat{\mathbf{y}} = \frac{\mathbf{y}^T \mathbf{u}}{\mathbf{u}^T \mathbf{u}} \, \mathbf{u}\]이다.
일반 공식에서. \(A = \mathbf{u}\), 즉 열이 하나인 경우다. \(A^T A = \mathbf{u}^T \mathbf{u} = \lVert \mathbf{u} \rVert^2\)은 스칼라이고, \(\mathbf{u}(\mathbf{u}^T \mathbf{u})^{-1} \mathbf{u}^T \mathbf{y}\)에서 스칼라를 자유롭게 옮기면 위 공식이 된다. 결과는 \(\mathbf{u}\)의 스칼라배이며, 직선 위에 있어야 하므로 당연하다.
직각삼각형에서. \(\mathbf{y}\), \(\hat{\mathbf{y}}\), \(\mathbf{y} - \hat{\mathbf{y}}\)는 직각삼각형을 이룬다. \(\mathbf{y}\)와 \(\mathbf{u}\) 사이의 각을 \(\theta\)라 하면 \(\hat{\mathbf{y}}\)의 길이는 \(\lVert \mathbf{y} \rVert \cos \theta\)이고, 방향은 단위벡터 \(\mathbf{u} / \lVert \mathbf{u} \rVert\)다. \(\cos \theta = \mathbf{y}^T \mathbf{u} / (\lVert \mathbf{y} \rVert \lVert \mathbf{u} \rVert)\)를 대입하면
\[\hat{\mathbf{y}} = \lVert \mathbf{y} \rVert \cos \theta \, \frac{\mathbf{u}}{\lVert \mathbf{u} \rVert} = \frac{\mathbf{y}^T \mathbf{u}}{\lVert \mathbf{u} \rVert^2} \, \mathbf{u}\]이다. \(\lVert \mathbf{y} \rVert\)가 약분되어 두 유도가 일치한다.
예. \(\mathbf{y} = (7, 6)\), \(\mathbf{u} = (4, 2)\). \(\mathbf{y}^T \mathbf{u} = 40\), \(\mathbf{u}^T \mathbf{u} = 20\)이므로 \(\hat{\mathbf{y}} = 2\mathbf{u} = (8, 4)\)다. 남은 부분 \(\mathbf{y} - \hat{\mathbf{y}} = (-1, 2)\)는 \(\mathbf{u}\)와 직교한다: \(-4 + 4 = 0\).
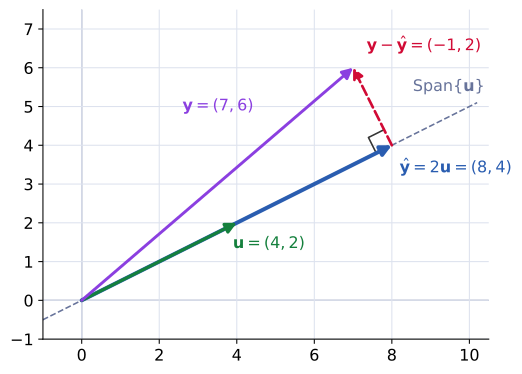 \(\mathbf{y} = (7, 6)\)을 \(\mathbf{u} = (4, 2)\)가 생성하는 직선에 정사영한 모습. 수선의 발은 \(\hat{\mathbf{y}} = 2\mathbf{u} = (8, 4)\)이고, 잔차 \((-1, 2)\)가 직선과 직교한다.
점선은 \(\mathbf{u}\)가 생성하는 직선 전체이고, \(\hat{\mathbf{y}}\)는 그 위에서 \(\mathbf{y}\)에 가장 가까운 점이다. \(\mathbf{u}\)를 정확히 두 배 늘린 위치이므로 계수 \(\mathbf{y}^T \mathbf{u} / \mathbf{u}^T \mathbf{u} = 40/20 = 2\)가 그림에서 그대로 보인다. 빨간 점선 화살표가 잔차 \(\mathbf{y} - \hat{\mathbf{y}}\)이고, 직각 표시가 \(\mathbf{y}\), \(\hat{\mathbf{y}}\), \(\mathbf{y} - \hat{\mathbf{y}}\)가 이루는 직각삼각형의 직각을 나타낸다.
\(\mathbf{u}\)가 단위벡터이면 분모가 1이 되어
\[\hat{\mathbf{y}} = (\mathbf{y}^T \mathbf{u}) \, \mathbf{u} = \mathbf{u}\mathbf{u}^T \mathbf{y}\]이다. 이는 \(UU^T \mathbf{y}\)에서 열이 하나인 경우이며, 이 강의의 핵심 공식이다.
직교기저를 가진 부분공간 위로의 정사영
\(\{\mathbf{u}_1, \dots, \mathbf{u}_p\}\)가 부분공간 \(W\)의 직교기저이면, \(W\) 위로의 정사영은 각 기저 직선 위로의 정사영의 합이다.
\[\hat{\mathbf{y}} = \frac{\mathbf{y}^T \mathbf{u}_1}{\mathbf{u}_1^T \mathbf{u}_1} \mathbf{u}_1 + \cdots + \frac{\mathbf{y}^T \mathbf{u}_p}{\mathbf{u}_p^T \mathbf{u}_p} \mathbf{u}_p.\]기하학적으로, 수직인 \(\mathbf{u}_1, \mathbf{u}_2\)가 생성하는 평면에서 두 정사영은 직사각형의 두 변을 이루고, 그 직사각형의 꼭짓점이 \(\mathbf{y}\)에서 평면에 내린 수선의 발이다(학교 기하의 삼수선 정리). 이는 기저가 직교일 때만 성립한다. 직교하지 않는 기저에서 직선 정사영들을 더하면 엉뚱한 점이 나온다.
기저가 정규직교이면 분모가 모두 1이다.
\[\hat{\mathbf{y}} = (\mathbf{y}^T \mathbf{u}_1)\mathbf{u}_1 + \cdots + (\mathbf{y}^T \mathbf{u}_p)\mathbf{u}_p = UU^T \mathbf{y}.\]예. \(\mathbf{u}_1 = (2, 5, -1)\)과 \(\mathbf{u}_2 = (-2, 1, 1)\)은 직교한다(\(-4 + 5 - 1 = 0\)). \(\mathbf{y} = (1, 2, 3)\)이면
\[\hat{\mathbf{y}} = \frac{9}{30} \begin{bmatrix} 2 \\ 5 \\ -1 \end{bmatrix} + \frac{3}{6} \begin{bmatrix} -2 \\ 1 \\ 1 \end{bmatrix} = \begin{bmatrix} -0.4 \\ 2 \\ 0.2 \end{bmatrix}, \qquad \mathbf{y} - \hat{\mathbf{y}} = \begin{bmatrix} 1.4 \\ 0 \\ 2.8 \end{bmatrix}.\]잔차가 두 기저 벡터와 모두 직교하므로(\(2.8 - 2.8 = 0\), \(-2.8 + 2.8 = 0\)) \(\hat{\mathbf{y}}\)는 실제로 수선의 발이다.
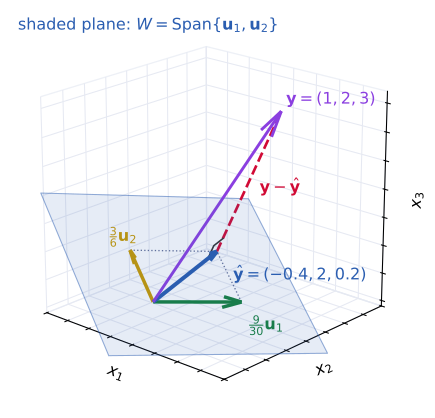 직교기저 \(\mathbf{u}_1, \mathbf{u}_2\)를 가진 평면 \(W\) 위로의 정사영. 두 직선 정사영 \(\frac{9}{30}\mathbf{u}_1\)과 \(\frac{3}{6}\mathbf{u}_2\)가 직사각형의 두 변을 이루고, 그 꼭짓점 \(\hat{\mathbf{y}} = (-0.4, 2, 0.2)\)가 수선의 발이다.
음영 평면이 \(W\)다. 초록 화살표와 노란 화살표는 각각 \(\mathbf{y}\)를 \(\mathbf{u}_1\), \(\mathbf{u}_2\)의 직선에 따로 정사영한 결과이고, 회색 점선이 두 변을 직사각형으로 완성한다. 직사각형의 맞은편 꼭짓점이 파란 화살표 \(\hat{\mathbf{y}}\)이며, 거기서 \(\mathbf{y}\)로 올라가는 빨간 점선 \(\mathbf{y} - \hat{\mathbf{y}} = (1.4, 0, 2.8)\)은 평면에 수직이다. \(\mathbf{u}_1\)과 \(\mathbf{u}_2\)가 직교하지 않으면 두 변이 직사각형을 이루지 않으므로, 직선 정사영의 합이 수선의 발과 어긋난다.
그람-슈미트 직교화
아이디어
\(\mathbb{R}^3\)의 독립 벡터 \(\mathbf{x}_1, \mathbf{x}_2, \mathbf{x}_3\)에서 시작한다.
- 첫 번째 벡터. \(\mathbf{x}_1\)을 정규화한다. 예를 들어 \((1, 2, 3)\)의 길이는 \(\sqrt{14}\)이므로 \(\mathbf{u}_1 = (1, 2, 3)/\sqrt{14}\)다. 생성하는 직선은 그대로다.
- 두 번째 벡터. 벡터를 직사각형의 두 변으로 쪼개듯, \(\mathbf{x}_2\)를 서로 수직인 두 조각으로 나눈다. \(\mathbf{u}_1\)의 직선 위로의 정사영과 나머지다. 나머지 \(\mathbf{v}_2 = \mathbf{x}_2 - (\text{정사영})\)은 \(\mathbf{u}_1\)에 수직이다. 이를 정규화해 \(\mathbf{u}_2\)를 얻는다. \(\mathbf{u}_1, \mathbf{u}_2\)가 생성하는 평면은 \(\mathbf{x}_1, \mathbf{x}_2\)가 생성하는 평면과 같다.
- 세 번째 벡터. \(\mathbf{x}_3\)를 \(\mathbf{u}_1, \mathbf{u}_2\)의 평면 위로 정사영해 빼고, 나머지를 정규화해 \(\mathbf{u}_3\)를 얻는다.
각 단계는 새 벡터에서 이미 만든 방향들의 성분을 모두 제거하고, 수직인 부분만 남겨 길이를 1로 맞춘다. 이를 직교화(orthogonalization), 정규화까지 하면 정규직교화(orthonormalization)라 한다.
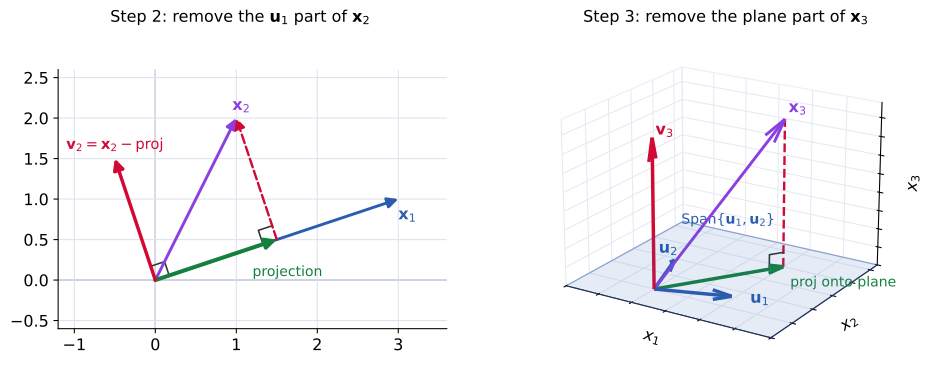 그람-슈미트의 2단계와 3단계. 왼쪽은 \(\mathbf{x}_1 = (3, 1)\), \(\mathbf{x}_2 = (1, 2)\)에서 \(\mathbf{x}_2\)의 \(\mathbf{u}_1\) 방향 성분을 빼는 모습이고, 오른쪽은 \(\mathbf{x}_3 = (1, 1.5, 2)\)에서 평면 성분을 빼는 모습이다(설명용으로 고른 벡터).
왼쪽에서 \(\mathbf{x}_2\)를 \(\mathbf{x}_1\)의 직선에 정사영하면 초록 화살표 \((1.5, 0.5)\)가 된다. 빨간 점선은 그 끝에서 \(\mathbf{x}_2\)까지의 나머지이고, 이를 원점으로 옮긴 것이 \(\mathbf{v}_2 = (-0.5, 1.5)\)다. \(\mathbf{v}_2\)는 \(\mathbf{x}_1\)에 수직이며, \(\mathbf{x}_1\)과 \(\mathbf{v}_2\)는 여전히 같은 평면을 생성한다.
오른쪽에서는 \(\mathbf{u}_1\), \(\mathbf{u}_2\)가 바닥 평면(\(x_3 = 0\))을 생성한다. \(\mathbf{x}_3\)를 그 평면에 정사영한 초록 화살표 \((1, 1.5, 0)\)을 빼면 수직 성분 \(\mathbf{v}_3 = (0, 0, 2)\)만 남고, 이를 정규화한 것이 \(\mathbf{u}_3\)다. 단계가 늘어나도 하는 일은 같다. 이미 만든 방향들이 생성하는 공간에 정사영하고, 그 나머지를 취한다.
알고리즘
부분공간 \(W\)의 기저 \(\mathbf{x}_1, \dots, \mathbf{x}_p\)에 대해
\[\begin{aligned} \mathbf{v}_1 &= \mathbf{x}_1, \\ \mathbf{v}_2 &= \mathbf{x}_2 - \frac{\mathbf{x}_2^T \mathbf{v}_1}{\mathbf{v}_1^T \mathbf{v}_1} \mathbf{v}_1, \\ \mathbf{v}_3 &= \mathbf{x}_3 - \frac{\mathbf{x}_3^T \mathbf{v}_1}{\mathbf{v}_1^T \mathbf{v}_1} \mathbf{v}_1 - \frac{\mathbf{x}_3^T \mathbf{v}_2}{\mathbf{v}_2^T \mathbf{v}_2} \mathbf{v}_2, \\ &\ \ \vdots \end{aligned}\]로 두고, 마지막으로 \(\mathbf{u}_k = \mathbf{v}_k / \lVert \mathbf{v}_k \rVert\)로 정규화한다. 그러면 \(\{\mathbf{u}_1, \dots, \mathbf{u}_p\}\)는 \(W\)의 정규직교기저이고, 각 \(k\)에 대해 \(\operatorname{Span}\{\mathbf{u}_1, \dots, \mathbf{u}_k\} = \operatorname{Span}\{\mathbf{x}_1, \dots, \mathbf{x}_k\}\)다. 각 \(\mathbf{u}_k\)를 계산하자마자 정규화하면 정사영은 \((\mathbf{x}_k^T \mathbf{u}_i)\mathbf{u}_i\)로 단순해진다.
계산 예
\[\mathbf{x}_1 = \begin{bmatrix} 1 \\ 1 \\ 1 \\ 1 \end{bmatrix}, \quad \mathbf{x}_2 = \begin{bmatrix} 0 \\ 1 \\ 1 \\ 1 \end{bmatrix}, \quad \mathbf{x}_3 = \begin{bmatrix} 0 \\ 0 \\ 1 \\ 1 \end{bmatrix}.\]1단계. \(\lVert \mathbf{x}_1 \rVert = 2\)이므로 \(\mathbf{u}_1 = \frac{1}{2}(1, 1, 1, 1)\).
2단계. \(\mathbf{x}_2^T \mathbf{u}_1 = \frac{3}{2}\). 정사영을 뺀다.
\[\mathbf{v}_2 = \mathbf{x}_2 - \tfrac{3}{2}\mathbf{u}_1 = \begin{bmatrix} 0 \\ 1 \\ 1 \\ 1 \end{bmatrix} - \begin{bmatrix} 3/4 \\ 3/4 \\ 3/4 \\ 3/4 \end{bmatrix} = \begin{bmatrix} -3/4 \\ 1/4 \\ 1/4 \\ 1/4 \end{bmatrix}.\]\(\lVert \mathbf{v}_2 \rVert = \frac{\sqrt{12}}{4} = \frac{\sqrt{3}}{2}\)이므로 \(\mathbf{u}_2 = \frac{1}{\sqrt{12}}(-3, 1, 1, 1)\).
3단계. \(\mathbf{x}_3^T \mathbf{u}_1 = 1\), \(\mathbf{x}_3^T \mathbf{u}_2 = \frac{2}{\sqrt{12}} = \frac{1}{\sqrt{3}}\). 두 정사영을 모두 뺀다.
\[\mathbf{v}_3 = \mathbf{x}_3 - 1 \cdot \mathbf{u}_1 - \tfrac{1}{\sqrt{3}} \mathbf{u}_2 = \begin{bmatrix} 0 \\ 0 \\ 1 \\ 1 \end{bmatrix} - \begin{bmatrix} 1/2 \\ 1/2 \\ 1/2 \\ 1/2 \end{bmatrix} - \begin{bmatrix} -1/2 \\ 1/6 \\ 1/6 \\ 1/6 \end{bmatrix} = \begin{bmatrix} 0 \\ -2/3 \\ 1/3 \\ 1/3 \end{bmatrix}.\]\(\lVert \mathbf{v}_3 \rVert = \frac{\sqrt{6}}{3}\)이므로 \(\mathbf{u}_3 = \frac{1}{\sqrt{6}}(0, -2, 1, 1)\).
확인: \(\mathbf{u}_1^T \mathbf{u}_2 \propto -3 + 1 + 1 + 1 = 0\), \(\mathbf{u}_1^T \mathbf{u}_3 \propto 0 - 2 + 1 + 1 = 0\), \(\mathbf{u}_2^T \mathbf{u}_3 \propto 0 - 2 + 1 + 1 = 0\).
QR 분해
그람-슈미트에서 \(A = QR\)로
\(A = [\mathbf{x}_1 \ \mathbf{x}_2 \ \mathbf{x}_3]\)의 열이 선형독립이고, \(Q = [\mathbf{u}_1 \ \mathbf{u}_2 \ \mathbf{u}_3]\)가 그람-슈미트로 얻은 정규직교 벡터를 담는다고 하자. 문제는 \(A = QR\)을 만족하는 행렬 \(R\)이 무엇인가다.
행렬 곱의 열 관점을 쓴다. \(QR\)의 \(j\)번째 열은 \(R\)의 \(j\)번째 열을 가중치로 한 \(Q\)의 열들의 선형결합이다. 따라서 각 \(\mathbf{x}_j\)를 \(\mathbf{u}\)들로 표현해야 한다. 그람-슈미트가 이미 그 표현을 준다.
- \(\mathbf{u}_1\)은 \(\mathbf{x}_1\)만으로 만들었다: \(\mathbf{x}_1 = \lVert \mathbf{x}_1 \rVert \, \mathbf{u}_1\).
- \(\mathbf{x}_2\)는 \(\mathbf{u}_1\) 위로의 정사영과 수직 성분의 합이다: \(\mathbf{x}_2 = (\mathbf{x}_2^T \mathbf{u}_1)\mathbf{u}_1 + \lVert \mathbf{v}_2 \rVert \, \mathbf{u}_2\). \(\mathbf{u}_3\)는 필요 없으므로 그 가중치는 0이다.
- \(\mathbf{x}_3 = (\mathbf{x}_3^T \mathbf{u}_1)\mathbf{u}_1 + (\mathbf{x}_3^T \mathbf{u}_2)\mathbf{u}_2 + \lVert \mathbf{v}_3 \rVert \, \mathbf{u}_3\).
가중치를 모으면
\[A = QR, \qquad R = \begin{bmatrix} \lVert \mathbf{v}_1 \rVert & \mathbf{x}_2^T \mathbf{u}_1 & \mathbf{x}_3^T \mathbf{u}_1 \\ 0 & \lVert \mathbf{v}_2 \rVert & \mathbf{x}_3^T \mathbf{u}_2 \\ 0 & 0 & \lVert \mathbf{v}_3 \rVert \end{bmatrix}\]이다.
정리 (QR 분해). \(A\)가 선형독립인 열을 가진 \(m \times n\) 행렬이면 \(A = QR\)로 쓸 수 있다. 여기서 \(Q\)는 \(\operatorname{Col} A\)를 생성하는 정규직교 열을 가진 \(m \times n\) 행렬이고, \(R\)은 대각 성분이 양수인 \(n \times n\) 가역 상삼각행렬(upper triangular matrix)이다.
\(R\)은 추가 비용이 없다. 성분이 모두 그람-슈미트가 어차피 계산하는 내적과 정규화 길이다. (\(Q^T Q = I\)이므로 \(R = Q^T A\)이기도 하다.)
위 계산 예에서는
\[\begin{bmatrix} 1 & 0 & 0 \\ 1 & 1 & 0 \\ 1 & 1 & 1 \\ 1 & 1 & 1 \end{bmatrix} = \begin{bmatrix} 1/2 & -3/\sqrt{12} & 0 \\ 1/2 & 1/\sqrt{12} & -2/\sqrt{6} \\ 1/2 & 1/\sqrt{12} & 1/\sqrt{6} \\ 1/2 & 1/\sqrt{12} & 1/\sqrt{6} \end{bmatrix} \begin{bmatrix} 2 & 3/2 & 1 \\ 0 & \sqrt{3}/2 & 1/\sqrt{3} \\ 0 & 0 & \sqrt{6}/3 \end{bmatrix}\]이다. 예컨대 2열은 \(\frac{3}{2}\mathbf{u}_1 + \frac{\sqrt{3}}{2}\mathbf{u}_2 = \frac{3}{4}(1,1,1,1) + \frac{1}{4}(-3,1,1,1) = (0, 1, 1, 1) = \mathbf{x}_2\)이다.
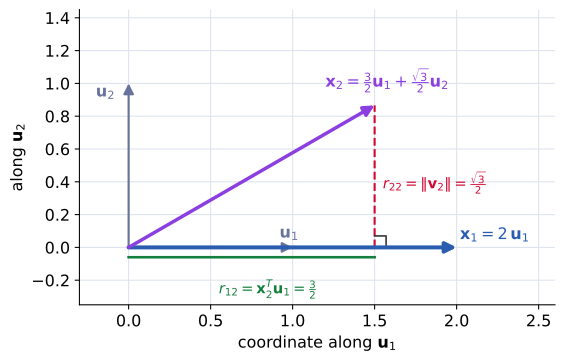 계산 예의 \(\mathbf{x}_1\), \(\mathbf{x}_2\)를 \(\mathbf{u}_1\), \(\mathbf{u}_2\)를 축으로 하는 평면에서 본 모습. \(R\)의 1열 \((2, 0)\)과 2열의 위 두 성분 \((3/2, \sqrt{3}/2)\)가 그대로 이 좌표다.
\(\mathbf{x}_1\), \(\mathbf{x}_2\)는 \(\mathbb{R}^4\)의 벡터이지만 둘 다 \(\operatorname{Span}\{\mathbf{u}_1, \mathbf{u}_2\}\)라는 평면 위에 있으므로, 정규직교 축 \(\mathbf{u}_1, \mathbf{u}_2\)를 그리면 평면 그림으로 볼 수 있다. \(\mathbf{x}_1\)은 \(\mathbf{u}_1\) 축 위에 놓여 길이 \(2\)만큼 뻗고 \(\mathbf{u}_2\) 성분이 없다. 이것이 \(R\)의 \((2, 1)\) 성분이 0인 이유다. \(\mathbf{x}_2\)를 \(\mathbf{u}_1\) 축에 정사영한 길이(초록 선분)가 \(r_{12} = \frac{3}{2}\)이고, 축에서 수직으로 올라간 높이(빨간 점선)가 \(r_{22} = \lVert \mathbf{v}_2 \rVert = \frac{\sqrt{3}}{2}\)이다. \(\mathbf{x}_3\)까지 넣으면 세 번째 축 \(\mathbf{u}_3\)가 필요해지고, 각 \(\mathbf{x}_k\)가 처음 \(k\)개의 축만 쓴다는 사실이 \(R\)을 상삼각으로 만든다.
QR을 배우는 이유: 최소제곱 풀기
QR의 목적은 최소제곱의 연립방정식을 푸는 것이다. 머신러닝에서는 대개 특성보다 샘플이 훨씬 많으므로 최소제곱이 어디에나 등장한다. 정규방정식에 \(A = QR\)을 대입하면
\[A^T A = R^T Q^T Q R = R^T R, \qquad A^T \mathbf{b} = R^T Q^T \mathbf{b}\]이므로 \(R^T R \hat{\mathbf{x}} = R^T Q^T \mathbf{b}\)다. \(R^T\)는 가역이므로
\[R \hat{\mathbf{x}} = Q^T \mathbf{b}, \qquad \text{즉} \qquad \hat{\mathbf{x}} = R^{-1} Q^T \mathbf{b}\]로 줄어든다. 정사영은 역행렬 없이 \(\hat{\mathbf{b}} = QQ^T \mathbf{b}\)가 된다.
실제로는 \(R^{-1}\)을 만들지 않는다. \(R\)이 상삼각이므로 \(R\hat{\mathbf{x}} = Q^T \mathbf{b}\)는 후진대입(back substitution)으로 푼다. 마지막 방정식에는 미지수가 하나, 그 위 방정식에는 둘, 하는 식이다. 예를 들어
\[\begin{bmatrix} 2 & 1 \\ 0 & 3 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \end{bmatrix} = \begin{bmatrix} 4 \\ 6 \end{bmatrix} \quad \Rightarrow \quad x_2 = 2, \quad x_1 = \frac{4 - 2}{2} = 1.\]또한 \(Q\)를 행렬 전체로 저장할 필요도 없다. 각 열 \(\mathbf{u}_k\)를 계산하는 즉시 내적 \(\mathbf{u}_k^T \mathbf{b}\)(\(Q^T \mathbf{b}\)의 한 성분)와 \(R\)의 성분을 만드는 데 쓰고 버리면 된다. 신경망 추론에서 한 레이어의 중간 결과를 다음 레이어가 입력으로 쓴 뒤 메모리에서 지워도 되는 것과 비슷하다.
속도, 정확도, 다른 방법들
QR 계산 자체도 추가 작업이므로 그만한 가치가 있는지 물을 수 있다. 가치가 있다. \(A^T A\)를 만들고 역행렬을 구하는 비싸고 수치적으로 불안정한 과정을 피하고, 그 대신 정규직교 열과 삼각 시스템 풀이를 쓴다. 결과적으로 더 정확한 최소제곱해를 얻는다.
관련된 아이디어는 연구 논문에서 조건수(condition number)와 전처리(preconditioning)라는 이름으로 등장한다. 완전한 정규직교 \(Q\)를 구하지 않더라도, 같은 열공간을 유지하면서 \(A\)의 열들이 직교에 가깝도록 변환하면 최소제곱해가 더 믿을 만해진다.
그람-슈미트는 학부 수준에서 QR을 계산하는 방법이다. 유한 정밀도 연산에서 더 빠르거나 더 정확한 하우스홀더 반사(Householder reflection)나 기븐스 회전(Givens rotation) 같은 방법도 있다. 수치 라이브러리(예: numpy.linalg.qr)는 내부에서 이들 중 하나를 골라 쓰므로, 실제로는 세부 구현을 신경 쓰지 않고 활용해도 된다.
정리
- \(\operatorname{Col} A\) 위로의 정사영은 선형변환 \(\hat{\mathbf{b}} = A(A^T A)^{-1} A^T \mathbf{b}\)다. 정오의 햇빛 아래 그림자처럼 \(\mathbf{b}\)를 수선의 발로 보낸다.
- 영이 아닌 벡터들의 직교집합은 선형독립이다. 정규직교집합은 길이가 모두 1인 직교집합이다.
- \(U\)의 열이 정규직교이면 \(U^T U = I\)이므로 최소제곱이 \(\hat{\mathbf{x}} = U^T \mathbf{b}\), \(\hat{\mathbf{b}} = UU^T \mathbf{b}\)로 단순해진다. 역행렬도 나눗셈도 없다.
- 직선 위로의 정사영은 \(\hat{\mathbf{y}} = \frac{\mathbf{y}^T \mathbf{u}}{\mathbf{u}^T \mathbf{u}} \mathbf{u}\)다. 직교기저를 가진 부분공간 위로의 정사영은 각 기저 벡터 위로의 정사영을 더한 것이다.
- 그람-슈미트는 앞서 만든 방향들 위로의 정사영을 반복해서 빼고 정규화하여, 독립 벡터들을 같은 부분공간의 정규직교기저로 바꾼다.
- 그람-슈미트의 계수를 기록하면 정규직교 \(Q\)와 상삼각 \(R\)로 \(A = QR\)을 추가 비용 없이 얻는다.
- QR을 쓰면 최소제곱은 \(R\hat{\mathbf{x}} = Q^T \mathbf{b}\)가 되고 후진대입으로 풀린다. \(A^T A\)의 역행렬을 구하는 것보다 빠르고 정확하다. 라이브러리는 하우스홀더나 기븐스 방법으로도 QR을 계산한다.