- Princeton ROB 345 Introduction to Robotics Lecture 4 (video)
강의 2와 강의 3에서는 장애물을 피해 A에서 B로 가는 기하학적 경로를 찾았다. 그때 “어떤 연속 경로든 로봇이 따라갈 수 있다”고 가정했다. 이번 강의부터 이 가정을 걷어낸다. 첫걸음은 로봇이 실제로 어떻게 움직이는지, 즉 동역학(dynamics)을 수식으로 쓰는 것이다. 예제는 이 강의의 실습용 로봇인 쿼드로터다.
기하학적 계획의 두 가지 한계
동적 실현 가능성
동적 실현 가능성(dynamic feasibility) 문제란, 기하학적으로는 충돌이 없는 경로라도 로봇이 물리적으로 그대로 따라갈 수 없을 수 있다는 것이다. 예를 들면 다음과 같다.
- 옆으로 가는 자동차. 바퀴가 전방향 바퀴가 아닌 한, 자동차는 제자리에서 옆으로 미끄러지듯 이동할 수 없다. 주차 공간에 옆으로 쏙 들어가는 경로는 실행할 수 없다.
- 수평 자세로 옆으로 가는 드론. 쿼드로터의 프로펠러는 항상 기체에 수직인 방향으로만 추력을 낸다. 기체가 수평이면 추력은 위쪽으로만 향하므로, 수평 자세를 유지한 채 옆으로 이동할 힘이 없다. 옆으로 가려면 먼저 기울어야 한다.
- 급격한 방향 전환. RRT 경로의 날카로운 꺾임을 그대로 따라가려면, 꺾이는 지점에서 속도를 순간적으로 바꿔야 한다. 유한한 힘으로는 불가능하다.
오차와 외란
계획이 동역학적으로 실현 가능하더라도, 우리가 쓰는 동역학 모델은 완벽하지 않다. 복잡한 공기역학 효과는 대부분 무시하고, 야외에서는 예측할 수 없는 돌풍이 분다. 그래서 로봇은 계획한 경로에서 벗어나게 된다.
강의의 순서는 이렇다. 이번 강의를 포함한 세 강의(강의 5, 강의 6)는 동역학을 고려한 계획을 다루고, 그다음 강의 7부터 피드백 제어로 오차와 외란을 보정한다. 오늘의 목표는 쿼드로터의 운동 방정식이 어떤 모양인지 감을 잡는 것이다. 운동 방정식을 직접 유도하는 능력까지는 요구하지 않는다. 주어진 방정식을 이해하고 쓸 수 있으면 된다.
평면 쿼드로터
모델
3차원 쿼드로터 대신, 정면에서 본 것처럼 수직 평면 안에서만 움직이는 단순화된 모델부터 시작한다. 프로펠러가 두 개라 사실상 “바이로터”지만 관례상 평면 쿼드로터(planar quadrotor)라 부른다.
- 자유도 3: 무게 중심의 위치 \(x\)(수평), \(y\)(수직)와 기체의 기울기 \(\theta\)(반시계 방향이 양수).
- 입력: 왼쪽 프로펠러의 추력 \(F_1\)과 오른쪽 프로펠러의 추력 \(F_2\). 지금은 추력을 원하는 대로 직접 정할 수 있다고 가정한다(실제로 정하는 것은 모터 속도다. 뒤에서 다룬다).
- 물리 상수: 질량 \(m\), 무게 중심에 대한 관성 모멘트(moment of inertia) \(I\), 무게 중심에서 각 프로펠러까지의 팔 길이 \(L\), 중력 가속도 \(g\).
관성 모멘트는 질량이 회전축으로부터 얼마나 멀리 퍼져 있는지를 나타내는 값으로, 같은 토크를 줘도 \(I\)가 클수록 천천히 돈다. CAD 모델에서 계산하거나 실험으로 측정한다.
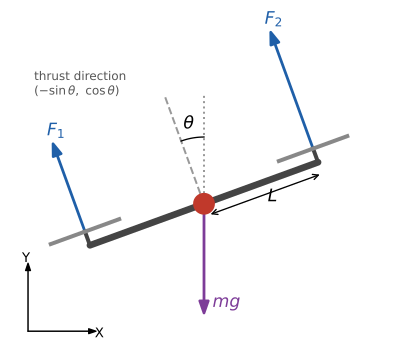 기울기 \(\theta\)인 평면 쿼드로터. 두 추력은 기체에 수직으로 작용하고, 중력 \(mg\)는 무게 중심에서 아래로 작용한다. 추력 방향의 단위 벡터는 \((-\sin\theta, \cos\theta)\)다.
1자유도부터: 위아래로만 움직이는 경우
먼저 기체를 수평(\(\theta = 0\))으로 고정하고 위아래로만 움직이게 하자. 자유도는 1이고 구성은 높이 \(y\) 하나다. 뉴턴의 제2법칙 \(m\ddot{y} = (\text{알짜힘})\)을 쓰면
\[m\ddot{y} = F_1 + F_2 - mg\]이다. 총 추력을 \(u_1 \triangleq F_1 + F_2\)로 두면
\[\ddot{y} = \frac{u_1}{m} - g\]가 된다. \(u_1 = mg\)이면 가속도가 0이라 제자리 비행(hover)을 하고, \(u_1 > mg\)이면 위로 가속한다.
3자유도 운동 방정식
이제 기울기까지 풀어 준다. 그림처럼 기체가 \(\theta\)만큼 기울면 총 추력 \(u_1\)은 \((-\sin\theta, \cos\theta)\) 방향을 향한다. 병진 운동은 뉴턴의 제2법칙, 회전 운동은 회전 버전인 \(I\ddot{\theta} = (\text{알짜 토크})\)로 쓴다. 오른쪽 추력 \(F_2\)는 기체를 반시계 방향(+)으로, 왼쪽 추력 \(F_1\)은 시계 방향(−)으로 돌리고, 둘 다 팔 길이 \(L\)만큼 떨어져 있으므로 알짜 토크는 \((F_2 - F_1)L\)이다. 이를 \(u_2 \triangleq (F_2 - F_1)L\)로 두면
\[\ddot{x} = -\frac{u_1}{m}\sin\theta, \qquad \ddot{y} = \frac{u_1}{m}\cos\theta - g, \qquad \ddot{\theta} = \frac{u_2}{I}\]이다. 몇 가지로 확인해 보자.
- \(\theta = 0\)이면 \(\ddot{x} = 0\), \(\ddot{y} = u_1/m - g\)로 1자유도 식과 같다.
- \(\theta\)가 작은 양수(반시계로 기울어 추력이 왼쪽을 향함)이고 \(u_1 > 0\)이면 \(\sin\theta > 0\)이라 \(\ddot{x} < 0\), 즉 왼쪽으로 가속한다. 그림과 맞다.
- 수평 가속도는 \(\sin\theta\)를 통해서만 생긴다. 앞에서 말한 “옆으로 가려면 먼저 기울어야 한다”가 식에 그대로 나타난다.
입력을 \((F_1, F_2)\) 대신 \((u_1, u_2)\)로 쓰는 것은 편의를 위해서다. 두 쌍은 \(F_1 = u_1/2 - u_2/(2L)\), \(F_2 = u_1/2 + u_2/(2L)\)로 언제든 오갈 수 있다.
숫자로 보기
Crazyflie 크기 정도의 값으로 \(m = 0.033\) kg, \(I = 1.4 \times 10^{-5}\) kg·m², \(L = 0.046\) m, \(g = 9.81\) m/s²을 쓰자(설명용 값이다).
- 제자리 비행: \(u_1 = mg = 0.324\) N, 두 프로펠러가 0.162 N씩 낸다.
- 10° 기운 채 같은 추력: \(\ddot{x} = -g\sin 10^\circ \approx -1.70\) m/s², \(\ddot{y} = g(\cos 10^\circ - 1) \approx -0.149\) m/s². 옆으로 가속하는 동시에 고도가 떨어진다. 추력의 수직 성분이 \(mg\cos 10^\circ\)로 줄었기 때문이다.
- 고도를 유지하려면: \(\ddot{y} = 0\)이 되도록 \(u_1 = mg/\cos\theta\)로 추력을 늘린다. 10°에서는 약 1.5% 더(\(1/\cos 10^\circ \approx 1.0154\)) 내면 되고, 이때 수평 가속도는 \(-g\tan 10^\circ \approx -1.73\) m/s²이다.
- 회전: \(F_1 = 0.15\) N, \(F_2 = 0.17\) N이면 \(u_2 = 0.02 \times 0.046 = 9.2 \times 10^{-4}\) N·m이고 \(\ddot{\theta} = u_2/I \approx 65.7\) rad/s²이다. 추력 차이가 0.02 N밖에 안 되는데도 각가속도가 매우 크다. 작은 드론은 관성 모멘트가 아주 작아서 자세가 순식간에 바뀐다.
아래는 이 값들로 운동 방정식을 수치 적분한 결과다. 처음 0.1초 동안 \(u_2\)를 \(+U\), \(-U\)로 짧게 줘서 기체를 10° 기울이고 각속도를 다시 0으로 만든 뒤, 두 가지 추력으로 1.5초간 비행한다.
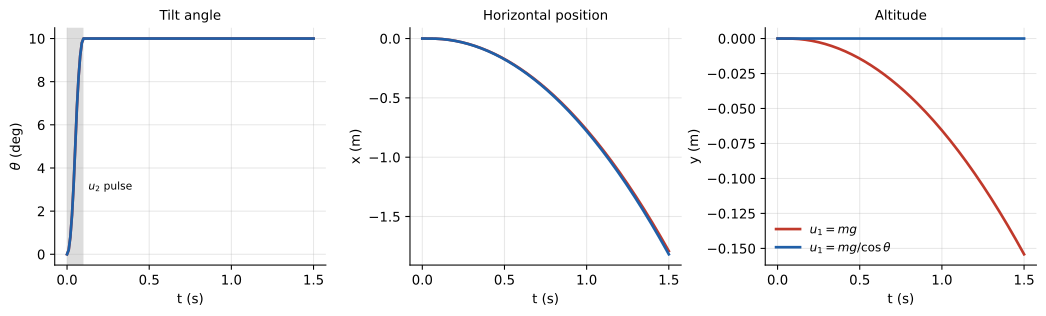 10° 기운 뒤 \(u_1 = mg\)(빨강)와 \(u_1 = mg/\cos\theta\)(파랑). 1.5초 뒤 둘 다 왼쪽으로 약 1.8 m 갔지만, 빨강은 고도가 15 cm 떨어졌고 파랑은 그대로다.
\(u_1 = mg\)로 두면 1.5초 뒤 \(x \approx -1.79\) m, \(y \approx -0.154\) m이고, \(u_1 = mg/\cos\theta\)로 두면 \(x \approx -1.82\) m, \(y = 0\)이다. 손으로도 확인할 수 있다. 기울기가 0에서 10°로 커지는 처음 0.1초는 대략 절반만 기운 셈으로 치면, 10° 기울기로 등가속도 운동한 유효 시간은 약 1.45초다. 등가속도 운동 공식 \(\frac{1}{2}at^2\)에 넣으면 고도 손실은 \(\frac{1}{2}(0.149)(1.45)^2 \approx 0.157\) m, 수평 이동은 \(\frac{1}{2}(1.70)(1.45)^2 \approx 1.79\) m로 시뮬레이션과 거의 맞는다.
상태 공간 형태
2계를 1계로
위의 운동 방정식은 2계 도함수(\(\ddot{x}\) 등)가 들어 있는 2계 상미분 방정식(ODE)이다. 뉴턴 법칙은 가속도, 즉 위치의 2계 도함수를 다루므로 항상 2계 방정식이 나온다. 앞으로 계획과 제어에서는 이것을 1계 방정식의 묶음으로 바꿔 쓰는 것이 훨씬 편하다. 요령은 1계 도함수에 새 이름을 붙이는 것이다.
\[v_x \triangleq \dot{x}, \qquad v_y \triangleq \dot{y}, \qquad \omega \triangleq \dot{\theta}\]그러면 원래 방정식은 이 새 변수들의 1계 방정식이 되고, 정의 자체도 1계 방정식이다. 합쳐서 6개의 1계 방정식을 얻는다.
\[\begin{aligned} \dot{x} &= v_x, & \dot{v}_x &= -\frac{u_1}{m}\sin\theta, \\ \dot{y} &= v_y, & \dot{v}_y &= \frac{u_1}{m}\cos\theta - g, \\ \dot{\theta} &= \omega, & \dot{\omega} &= \frac{u_2}{I}. \end{aligned}\]일반적으로 2계 방정식 \(n\)개는 1계 방정식 \(2n\)개가 된다.
상태, 입력, 구성 변수
이것을 벡터로 묶는다. 이 강의는 벡터를 윗줄로 표시한다.
- 상태(state) \(\bar{x} = [x,\ y,\ \theta,\ \dot{x},\ \dot{y},\ \dot{\theta}]^T\). 상태는 시스템의 미래를 예측하는 데 필요한 모든 것이다.
- 제어 입력(control input) \(\bar{u} = [u_1,\ u_2]^T\). 우리가 직접 명령할 수 있는 값이다.
- 구성 변수(configuration variables) \([x,\ y,\ \theta]\). 상태 중에서 시간 도함수가 아닌 부분으로, 강의 2, 3의 구성 공간 좌표와 같다.
상태의 성분 수를 상태의 수라 한다. 평면 쿼드로터는 6, 위아래로만 움직이는 1자유도 버전은 \([y, \dot{y}]\)로 2다. 일반적으로 자유도가 \(n\)이면 상태는 \(2n\)차원이다.
그러면 운동 방정식은 다음 한 줄로 쓸 수 있다.
\[\dot{\bar{x}} = f(\bar{x}, \bar{u})\]좌변은 상태의 시간 도함수, 우변은 상태와 입력(그리고 \(m\), \(I\), \(g\) 같은 상수)의 함수다. 이 형태가 중요한 이유는, 초기 상태 \(\bar{x}(0)\)과 시간에 따른 입력 \(\bar{u}(t)\)가 주어지면 이 방정식을 (해석적으로든 수치적으로든) 풀어 미래의 모든 상태를 예측할 수 있기 때문이다. 위의 시뮬레이션 그림도 정확히 이렇게 만들었다. 동역학을 고려한 계획과 피드백 제어는 모두 이 형태에서 출발한다. 앞으로 다루는 로봇의 운동 방정식은 언제나 이 형태로 쓸 수 있다.
def f(state, u, m=0.033, I=1.4e-5, g=9.81):
    x, y, th, vx, vy, w = state
    u1, u2 = u
    return [vx, vy, w,
            -u1 / m * sin(th),
             u1 / m * cos(th) - g,
             u2 / I]

# 오일러 적분으로 미래 상태 예측 (실제로는 RK4 등 더 정확한 방법을 쓴다)
for k in range(N):
    state = state + dt * array(f(state, u_of_t(k * dt)))
모터 모델
추력은 회전 속도의 제곱에 비례한다
지금까지 프로펠러를 “원하는 추력을 내는 장치”로 취급했지만, 실제로 명령하는 것은 모터의 회전 속도다. 다행히 둘 사이에는 간단한 관계가 있다.
\[F_i = k_f\, \omega_i^2, \qquad i = 1, 2, 3, 4\]\(F_i\)는 프로펠러 \(i\)의 추력, \(\omega_i\)는 그 회전 속도(rad/s), \(k_f\)는 추력 계수(thrust coefficient)다. \(k_f\)는 프로펠러의 크기와 날개 각도 같은 기하에 따라 정해진다. 유체 역학 시뮬레이션으로 계산할 수도 있지만 직접 재는 것이 훨씬 쉽다. 제곱 관계이므로 추력을 2배로 하려면 회전 속도를 \(\sqrt{2} \approx 1.41\)배만 올리면 된다.
추력 계수 재기
간단한 실험으로 잰다. 드론을 뒤집어서 저울 위에 올리고 모터 속도를 바꿔 가며 저울 눈금을 읽는다. 뒤집으면 추력이 드론을 저울 쪽으로 누르므로 눈금 변화가 곧 추력이다. 주의할 점이 하나 있다. 프로펠러가 저울 바로 위에 있으면 아래로 불어낸 공기가 저울에 부딪혀 되돌아오면서 측정을 왜곡한다. 그래서 드론을 받침대 위로 높이 올려 이 효과를 없앤다.
숫자 예. 네 모터를 같은 속도 \(\omega\)로 돌려 다음과 같이 쟀다고 하자(그램 단위 눈금에 \(g/1000\)을 곱해 뉴턴으로 바꿈).
| \(\omega\) (rad/s) | 1000 | 1500 | 2000 | 2500 |
|---|---|---|---|---|
| 저울 눈금 (g) | 8.3 | 18.1 | 32.9 | 50.8 |
| 총 추력 \(T\) (N) | 0.0814 | 0.1776 | 0.3227 | 0.4983 |
모터가 4개이므로 \(T = 4 k_f \omega^2\)이다. 가로축에 \(\omega^2\), 세로축에 \(T\)를 그리면 원점을 지나는 직선이고, 기울기가 \(4k_f\)다. 원점을 지나는 최소제곱 직선의 기울기는 \(\sum T\omega^2 / \sum \omega^4\)이므로
\[k_f = \frac{\sum T \omega^2}{4 \sum \omega^4} \approx 2.0 \times 10^{-8}\ \text{N}/(\text{rad/s})^2\]이다. 이 값이면 \(m = 0.033\) kg 드론이 제자리 비행할 때 모터 하나가 \(mg/4 \approx 0.081\) N을 내야 하고, 필요한 회전 속도는 \(\omega = \sqrt{0.081 / (2.0 \times 10^{-8})} \approx 2010\) rad/s, 분당 약 19,200회전이다.
이 모델은 모든 모터가 똑같다고 가정하고 복잡한 공기역학을 하나의 상수로 뭉뚱그린 근사다. 완벽하지는 않지만 기본적인 비행을 구현하기에는 충분하다. 평면 쿼드로터는 이로써 물리 파라미터 세 개 \(m\), \(I\), \(k_f\)로 완전히 정해진다.
3차원 쿼드로터
자유도와 오일러 각
3차원 쿼드로터의 자유도는 6이다. 위치 \(x, y, z\)에 3, 자세(방향)에 3. 평면에서는 자세가 각도 \(\theta\) 하나였지만, 3차원 자세를 나타내려면 조금 더 손이 간다. 이 강의는 오일러 각(Euler angles)을 쓴다.
먼저 좌표계 두 개를 정한다.
- 관성 좌표계(inertial frame) \(\mathcal{I}\): 방에 고정된 좌표계. 축은 \(\bar{e}_x, \bar{e}_y, \bar{e}_z\).
- 기체 좌표계(body frame) \(\mathcal{B}\): 드론의 무게 중심에 붙어 함께 움직이는 좌표계. \(\bar{b}_x\)는 앞, \(\bar{b}_y\)는 왼쪽, \(\bar{b}_z\)는 위를 가리킨다(오른손 좌표계).
기체 좌표계를 관성 좌표계에 맞춰 놓은 상태에서 출발해, 다음 세 번의 회전으로 임의의 자세를 만든다.
- \(\bar{e}_x\) 축을 중심으로 \(\phi\)만큼 회전한다. 롤(roll).
- \(\bar{e}_y\) 축을 중심으로 \(\theta\)만큼 회전한다. 피치(pitch).
- \(\bar{e}_z\) 축을 중심으로 \(\psi\)만큼 회전한다. 요(yaw).
회전 방향은 오른손 법칙을 따른다. 엄지를 축 방향으로 두었을 때 나머지 손가락이 감기는 방향이 양수다. 예를 들어 \(\bar{e}_y\)가 왼쪽을 가리키므로 양의 피치는 기수(앞쪽)가 아래로 숙여지는 방향이다.
세 회전이 모두 고정된 관성 좌표계의 축(1번 \(x\), 2번 \(y\), 3번 \(z\))을 중심으로 하므로 이 약속을 space 1-2-3 규약이라 한다. 기체를 관성 좌표계로 돌리는 회전 행렬은 기본 회전 행렬 \(R_x, R_y, R_z\)를 적용 순서대로 왼쪽에 곱해
\[R(\phi, \theta, \psi) = R_z(\psi)\, R_y(\theta)\, R_x(\phi)\]가 된다. 회전 행렬은 보이는 선형대수학 4의 직교 행렬이다. 길이를 보존하고, 역행렬이 전치 행렬이다.
규약이 많다는 것의 위험
오일러 각의 규약은 여러 가지다.
- 회전 순서를 바꿀 수 있다(3-2-1, 2-3-1 등).
- 고정된 관성 축 대신, 매번 회전한 뒤의 새 기체 축을 중심으로 돌릴 수 있다. 이것을 body 규약이라 한다.
분야마다 역사적인 이유로 선호하는 규약이 다르다. 참고로 space 1-2-3(관성 축 \(x \to y \to z\))은 body 3-2-1(기체 축 \(z \to y' \to x''\))과 같은 회전을 만든다. 두 경우 모두 회전 행렬이 \(R_z R_y R_x\)이기 때문이다. 그래서 같은 회전을 서로 다른 이름으로 부르기도 한다.
실제로는 규약이 섞여서 생기는 버그가 아주 흔하다. 모션 캡처 시스템, 센서 드라이버, 시뮬레이터가 각자 다른 규약으로 각도를 내보내는데 이를 모르고 공식을 섞어 쓰면, 몇 주를 헤매도 원인을 찾기 어렵다. 팀으로 일한다면 모두가 같은 규약을 쓰는지 반드시 확인해야 한다.
오일러 각에는 한계도 있다. 같은 자세를 나타내는 각도 조합이 여럿일 수 있고, 피치가 \(\pm 90^\circ\)이면 롤과 요가 구별되지 않는 특이점(gimbal lock)이 생긴다. 이런 문제가 없는 사원수(quaternion) 같은 표현도 있지만, 이 강의에서는 직관적인 오일러 각을 쓴다.
상태와 입력
자유도가 6이므로 뉴턴 법칙에서 2계 방정식 6개가 나오고, 1계로 바꾸면 상태가 12차원이다.
\[\bar{x} = [x,\ y,\ z,\ \phi,\ \theta,\ \psi,\ \dot{x},\ \dot{y},\ \dot{z},\ p,\ q,\ r]^T\]마지막 세 성분은 오일러 각의 도함수 \(\dot{\phi}, \dot{\theta}, \dot{\psi}\)를 쓸 수도 있지만, 실제로는 기체 좌표계에서 잰 각속도 \(p, q, r\)(각각 \(\bar{b}_x, \bar{b}_y, \bar{b}_z\) 축 둘레의 회전 속도)을 쓰는 것이 방정식이 더 간단해서 편하다. 자이로스코프가 재는 값도 바로 이것이다. 두 표현은 서로 바꿀 수 있다. space 1-2-3 규약에서
\[\begin{bmatrix} \dot{\phi} \\ \dot{\theta} \\ \dot{\psi} \end{bmatrix} = \begin{bmatrix} 1 & \sin\phi\tan\theta & \cos\phi\tan\theta \\ 0 & \cos\phi & -\sin\phi \\ 0 & \sin\phi/\cos\theta & \cos\phi/\cos\theta \end{bmatrix} \begin{bmatrix} p \\ q \\ r \end{bmatrix}\]이다. \(\cos\theta = 0\), 즉 피치가 \(\pm 90^\circ\)에서 이 행렬이 정의되지 않는 것이 앞에서 말한 특이점이다.
제어 입력은 네 프로펠러의 추력 \(F_1, \ldots, F_4\)이지만, 평면에서 \((u_1, u_2)\)를 쓴 것처럼 다음 조합을 쓰는 것이 편하다.
\[\bar{u} = [F_{tot},\ M_1,\ M_2,\ M_3]^T\]\(F_{tot}\)는 총 추력, \(M_1, M_2, M_3\)은 각각 기체의 \(\bar{b}_x\), \(\bar{b}_y\), \(\bar{b}_z\) 축 둘레의 모멘트(토크)다. 이들은 \(F_1, \ldots, F_4\)와 드론의 기하로부터 계산되고, 거꾸로도 계산할 수 있다(아래 예).
요 회전은 어떻게 하는가: 반작용 모멘트
드론은 수평으로 미는 힘은 못 내지만 제자리에서 \(\bar{b}_z\) 축 둘레로 돌 수는 있다. 프로펠러 추력은 모두 위를 향하는데 어떻게 수직축 둘레의 토크가 생길까?
프로펠러가 공기를 휘저으면 공기 저항이 프로펠러의 회전을 거스르는 토크를 준다. 모터는 이 저항을 이기려고 프로펠러에 토크를 가하고, 뉴턴의 제3법칙에 따라 같은 크기의 반대 방향 토크가 기체에 걸린다. 이 반작용(공기역학적 항력) 모멘트도 회전 속도의 제곱에 비례한다.
\[M_i^{aero} = k_m\, \omega_i^2\]\(k_m\)은 모멘트 계수다. 프로펠러가 모두 같은 방향으로 돌면 기체가 계속 반대로 돌아 버리므로, 이웃한 프로펠러는 서로 반대 방향으로 돈다. 평소에는 두 쌍의 반작용 모멘트가 상쇄되고, 요 회전을 하고 싶으면 한 쌍을 빠르게, 다른 쌍을 느리게 돌린다. 반대로 도는 프로펠러는 날개의 비틀림 방향도 반대로 만들어서, 어느 방향으로 돌든 추력은 위로 나온다.
예: 추력과 모멘트 사이 변환
강의는 변환 식을 구체적으로 쓰지 않았지만, 한 가지 배치로 직접 만들어 보자. 프로펠러 1, 2, 3, 4가 각각 기체의 앞(\(+\bar{b}_x\)), 왼쪽(\(+\bar{b}_y\)), 뒤, 오른쪽에 팔 길이 \(L\)만큼 떨어져 있는 “+”자 배치이고, 1, 3번은 위에서 볼 때 시계 방향, 2, 4번은 반시계 방향으로 돈다고 하자. \(\gamma \triangleq k_m / k_f\)로 두면 \(M_i^{aero} = \gamma F_i\)다.
- 왼쪽(2번)의 추력은 기체를 \(\bar{b}_x\) 둘레 양의 방향으로, 오른쪽(4번)은 음의 방향으로 돌린다: \(M_1 = L(F_2 - F_4)\).
- 앞(1번)의 추력은 기수를 들어 올리므로 \(\bar{b}_y\) 둘레 음의 방향, 뒤(3번)는 양의 방향: \(M_2 = L(F_3 - F_1)\).
- 시계 방향으로 도는 1, 3번의 반작용은 기체를 반시계(+)로 돌린다: \(M_3 = \gamma(F_1 - F_2 + F_3 - F_4)\).
정리하면
\[\begin{bmatrix} F_{tot} \\ M_1 \\ M_2 \\ M_3 \end{bmatrix} = \begin{bmatrix} 1 & 1 & 1 & 1 \\ 0 & L & 0 & -L \\ -L & 0 & L & 0 \\ \gamma & -\gamma & \gamma & -\gamma \end{bmatrix} \begin{bmatrix} F_1 \\ F_2 \\ F_3 \\ F_4 \end{bmatrix}\]이고, \(L \neq 0\), \(\gamma \neq 0\)이면 이 행렬은 가역이라 원하는 \((F_{tot}, M_1, M_2, M_3)\)에서 각 프로펠러 추력을 거꾸로 구할 수 있다. 예를 들어 \(m = 0.033\) kg, \(L = 0.046\) m, \(\gamma = 0.006\) m일 때 제자리에서 \(M_3 = 1.0 \times 10^{-4}\) N·m의 요 모멘트를 내려면 \(F_{tot} = mg = 0.3237\) N, \(M_1 = M_2 = 0\)으로 놓고 풀어
\[F_1 = F_3 \approx 0.0851\ \text{N}, \qquad F_2 = F_4 \approx 0.0768\ \text{N}\]을 얻는다. 시계 방향 쌍을 \(\Delta = M_3 / (4\gamma) \approx 0.0042\) N만큼 세게, 반시계 방향 쌍을 그만큼 약하게 돌려 총 추력은 그대로 두고 요 모멘트만 만든 것이다. (실제 Crazyflie는 프로펠러가 대각선에 있는 “×”자 배치라 \(M_1\), \(M_2\)에 네 프로펠러가 모두 기여하지만, 원리는 같다.)
운동 방정식의 구조
전체 3차원 운동 방정식을 다 쓰면 길지만, 구조는 평면의 경우와 같다. 위치 벡터를 \(\bar{r} = [x, y, z]^T\)라 하면 병진 운동은
\[\ddot{\bar{r}} = \begin{bmatrix} 0 \\ 0 \\ -g \end{bmatrix} + R(\phi, \theta, \psi) \begin{bmatrix} 0 \\ 0 \\ F_{tot}/m \end{bmatrix}\]이다. 기체 좌표계에서 총 추력은 \(\bar{b}_z\) 방향(위)이고, 회전 행렬 \(R\)이 이를 관성 좌표계로 돌려 준다. 평면 쿼드로터의 \((-\sin\theta, \cos\theta)\)가 이 식의 2차원 판이다. 회전 운동은 각속도 벡터 \(\bar{\omega} = [p, q, r]^T\)와 관성 행렬(inertia matrix) \(\mathbf{I} = \operatorname{diag}(I_{xx}, I_{yy}, I_{zz})\)로
\[\dot{\bar{\omega}} = \mathbf{I}^{-1}\left( -\bar{\omega} \times (\mathbf{I}\bar{\omega}) + \begin{bmatrix} M_1 \\ M_2 \\ M_3 \end{bmatrix} \right)\]이다. \(\times\)는 벡터의 외적이다. 첫 항은 여러 축으로 동시에 돌 때 생기는 자이로 효과이고, 한 축으로만 돌면 사라져서 평면의 \(\ddot{\theta} = u_2/I\)로 돌아간다. 여기에 오일러 각 도함수와 \((p, q, r)\)의 관계식, \(\dot{\bar{r}} =\) 속도를 합치면 12개의 1계 방정식, 즉
\[\dot{\bar{x}} = f(\bar{x}, \bar{u})\]가 된다. 자세한 유도는 Powers, Mellinger, Kumar의 “Quadrotor Kinematics and Dynamics”(Handbook of Unmanned Aerial Vehicles)에 있다. 이 강의에서 기억할 것은 방정식의 세부보다 이 형태다.
흔한 실수
- 수평 자세에서 수평 힘을 기대한다. 쿼드로터의 추력은 기체에 수직이다. 수평 가속은 기울기를 통해서만 얻는다. 그래서 수평 위치는 입력에서 두 단계(입력 → 각가속도 → 기울기 → 수평 가속도) 떨어져 있고, 이 점이 다음 강의들의 계획과 제어를 어렵게 만든다.
- 기울인 채 추력을 그대로 둔다. 위 시뮬레이션처럼 고도가 떨어진다. 고도를 유지하려면 \(u_1 = mg/\cos\theta\)로 올려야 한다.
- 상태와 구성을 혼동한다. 구성 \([x, y, \theta]\)는 지금 어디에 어떤 자세로 있는지만 알려 준다. 미래를 예측하려면 속도까지 포함한 상태가 필요하다. 같은 위치라도 움직이는 중인지 멈춰 있는지에 따라 다음 순간이 다르다.
- 오일러 각 규약을 섞는다. 다른 소프트웨어에서 받은 각도는 어떤 순서, 어떤 축(space 또는 body) 규약인지 먼저 확인한다.
- 추력이 회전 속도에 비례한다고 생각한다. \(F = k_f\omega^2\)이므로 회전 속도를 2배 올리면 추력은 4배가 된다.
정리
| 시스템 | 자유도 | 상태 차원 | 입력 |
|---|---|---|---|
| 1자유도(위아래만) | 1 | 2: \([y, \dot{y}]\) | \(u_1\) |
| 평면 쿼드로터 | 3 | 6: \([x, y, \theta, \dot{x}, \dot{y}, \dot{\theta}]\) | \(u_1 = F_1 + F_2\), \(u_2 = (F_2 - F_1)L\) |
| 3차원 쿼드로터 | 6 | 12: 위치, 오일러 각, 속도, \(p, q, r\) | \(F_{tot}, M_1, M_2, M_3\) |
- 기하학적 경로는 동역학적으로 실행 불가능할 수 있고(동적 실현 가능성), 모델 오차와 외란 때문에 계획대로 실행되지 않을 수 있다.
- 평면 쿼드로터의 운동 방정식은 \(\ddot{x} = -\frac{u_1}{m}\sin\theta\), \(\ddot{y} = \frac{u_1}{m}\cos\theta - g\), \(\ddot{\theta} = \frac{u_2}{I}\)다.
- 1계 도함수에 이름을 붙이면 2계 방정식 \(n\)개가 1계 방정식 \(2n\)개가 되고, 운동 방정식은 항상 \(\dot{\bar{x}} = f(\bar{x}, \bar{u})\) 꼴이 된다. 초기 상태와 입력이 주어지면 미래 상태가 정해진다.
- 모터 모델: 추력 \(F_i = k_f\omega_i^2\), 반작용 모멘트 \(M_i^{aero} = k_m\omega_i^2\). \(k_f\)는 뒤집은 드론을 저울에 올려 추력 대 \(\omega^2\)의 기울기로 잰다.
- 3차원 자세는 space 1-2-3 오일러 각(롤, 피치, 요)으로 나타내고, 규약을 일관되게 지키는 것이 중요하다.