- Princeton ROB 345 Introduction to Robotics Lecture 3 (video)
강의 2에서는 공간을 격자로 나누고 BFS, Dijkstra, A* 같은 그래프 탐색으로 경로를 찾았다. 이때 로봇은 크기가 없는 점이라고 가정했다. 이번 강의는 이 가정을 걷어낸다. 실제 로봇은 모양과 크기가 있고, 같은 위치라도 어떤 자세로 있느냐에 따라 장애물에 걸리기도 하고 안 걸리기도 한다. 이 문제를 제대로 다루면 차원이 높은 구성 공간이 나오고, 격자 기반 탐색은 그 앞에서 무너진다. 그 해결책이 샘플링 기반 계획, 특히 RRT다.
로봇에게 크기가 있다면
첫 시도: 원으로 감싸기
평면 쿼드로터를 생각하자. 상태는 무게 중심의 위치 \((x, y)\)와 기운 각도 \(\theta\)다. 그래프 탐색을 그대로 쓰면서 로봇의 크기를 반영하는 가장 간단한 방법은 무엇일까?
로봇 전체를 감싸는 가장 작은 원을 찾는다. 반지름을 \(r\)이라 하자. 그리고 모든 장애물을 바깥으로 \(r\)만큼 부풀린다(inflate). 이제 로봇을 원의 중심점 하나로 보고, 부풀린 장애물 사이에서 점의 경로를 찾으면 된다.
- 원이 로봇을 완전히 감싸므로, 원의 중심이 부풀린 장애물 밖에 있으면 로봇이 어떤 자세를 하든 실제 장애물과 겹치지 않는다.
- 그래서 \(\theta\)는 신경 쓸 필요가 없고, 문제는 다시 강의 2의 2차원 점 로봇 문제가 된다.
장애물을 부풀리는 연산에는 이름이 있다. 두 집합 \(A\), \(B\)의 민코프스키 합(Minkowski sum)은
\[A \oplus B = \{\, a + b : a \in A,\ b \in B \,\}\]이다. 장애물 \(O\)를 반지름 \(r\)인 원판 \(D_r\)(원점 중심)과 더한 \(O \oplus D_r\)이 부풀린 장애물이다. 그림으로는 장애물의 모든 점에 원을 하나씩 찍고, 그 원들을 모두 합친 모양이다. 직사각형 장애물이라면 모서리가 둥글게 깎인 더 큰 직사각형이 된다.
원 근사의 한계
이 방법은 장애물이 드문드문한 열린 공간에서는 잘 통하지만, 복잡한 환경에서는 너무 보수적이다. 숫자로 보자.
- 평면 쿼드로터의 폭이 30 cm, 높이가 5 cm라고 하자. 감싸는 원의 지름은 적어도 30 cm다.
- 앞에 높이 10 cm짜리 가로로 긴 틈이 있다. 쿼드로터가 수평을 유지하면 5 cm 높이의 몸체가 10 cm 틈을 충분히 통과한다.
- 하지만 원 근사에서는 지름 30 cm 원이 10 cm 틈을 지날 수 없다. 장애물을 15 cm씩 부풀리면 틈이 아예 막혀 버린다.
실제로는 갈 수 있는 길이 “길 없음”으로 판정된다. 로봇이 자세를 바꿔서 좁은 곳을 지나갈 수 있다는 사실을 버렸기 때문이다. 자세까지 제대로 다루려면 구성 공간으로 돌아가야 한다.
구성 공간으로 돌아가기
강의 2에서 정의한 것을 다시 쓰면 다음과 같다.
- 자유도: 시스템이 독립적으로 움직일 수 있는 방법의 수, 즉 구성을 완전히 정하는 데 필요한 최소 좌표 수. 평면 쿼드로터는 3, 3차원 쿼드로터는 6(위치 3, 자세 3)이다.
- 구성 공간 \(\mathcal{C}\): 가능한 모든 구성의 집합. 평면 쿼드로터는 \(\mathbb{R}^2 \times S^1\).
- 자유 공간 \(\mathcal{C}_{free}\)와 장애물 공간 \(\mathcal{C}_{obs} = \mathcal{C} \setminus \mathcal{C}_{free}\).
핵심은 구성 공간에서는 로봇이 다시 점이 된다는 것이다. 크기와 모양은 모두 \(\mathcal{C}_{obs}\)의 모양에 녹아 들어간다. 그 대신 \(\mathcal{C}_{obs}\)는 실제 장애물과 전혀 다른, 복잡한 모양이 된다.
예: 2-링크 로봇 팔
평면 위의 로봇 팔을 보자. 길이 1인 링크 두 개가 이어져 있고, 첫 링크는 원점에 고정된 관절에서 각도 \(\theta_1\)만큼, 둘째 링크는 첫 링크에 대해 각도 \(\theta_2\)만큼 돈다. 자유도는 2이고 구성은 \(q = (\theta_1, \theta_2)\)다. 작업 공간에 원형 장애물(중심 \((1.1, 0.9)\), 반지름 \(0.35\))이 하나 있다.
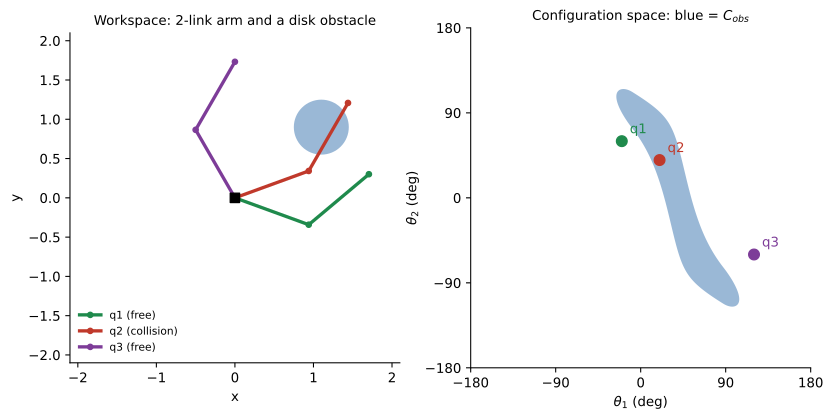 왼쪽: 작업 공간에서 팔의 세 자세. 오른쪽: 같은 세 자세를 구성 공간 \((\theta_1, \theta_2)\)의 점으로 찍은 것. 파란 띠가 \(\mathcal{C}_{obs}\)다.
- 작업 공간에서 둥근 원판 하나였던 장애물이 구성 공간에서는 휘어진 띠가 되었다.
- 원판 중심은 원점에서 \(\sqrt{1.1^2 + 0.9^2} \approx 1.42\) 떨어져 있다. 반지름을 빼도 \(1.07 > 1\)이라 첫째 링크는 절대 닿지 않는다. 충돌은 둘째 링크에서만 생기므로 \(\mathcal{C}_{obs}\)는 \(\theta_1\)과 \(\theta_2\)의 특정 조합에만 나타난다.
- 각도는 \(-180^\circ\)와 \(180^\circ\)가 같으므로, 이 정사각형의 왼쪽 끝과 오른쪽 끝, 위쪽 끝과 아래쪽 끝은 실제로 붙어 있다. 2-링크 팔의 구성 공간은 도넛 모양의 토러스(torus) \(S^1 \times S^1\)이다.
\(q_1\)과 \(q_3\)은 자유 공간에 있으니, 두 자세를 잇는 경로를 찾는다는 것은 오른쪽 그림에서 파란 띠를 피해 두 점을 잇는 곡선을 찾는 것과 같다. 크기와 모양이 있는 팔의 문제가 점의 문제로 바뀌었다.
3자유도 로봇이라면 구성 공간은 3차원이다. 평면 위의 삼각형 로봇이라면 \((x, y, \theta)\) 축의 상자이고, 평면에서는 단순한 다각형이던 장애물이 이 상자 안에서 꼬인 덩어리가 된다.
구성 공간을 격자로 나누면
개념적으로는 이제 쉽다. 구성 공간을 격자로 나누고, 강의 2의 그래프 탐색을 돌리면 된다. 문제는 두 가지다.
차원의 저주
각 차원을 \(B\)칸으로 나누고 자유도가 \(d\)라면 칸의 수는
\[B^d\]다. 차원에 대해 지수적으로 늘어난다. 한 차원을 \(B = 100\)칸으로 나눈다고 하자.
| 시스템 | 자유도 \(d\) | 칸 수 \(100^d\) |
|---|---|---|
| 평면 위의 점 | 2 | \(10^4\) |
| 평면 쿼드로터 | 3 | \(10^6\) |
| 3차원 쿼드로터, 피아노 | 6 | \(10^{12}\) |
| 로봇 팔 | 7 | \(10^{14}\) |
| 휴머노이드 | 30–40 | \(10^{60}\)–\(10^{80}\) |
\(10^{80}\)은 관측 가능한 우주의 원자 수와 비슷한 규모다. 이 현상을 차원의 저주(curse of dimensionality)라 한다(Q-73. 차원의 저주도 참고). 현실적으로 격자 기반 탐색은 구성 공간이 3–4차원을 넘어가면 쓸 수 없다.
장애물 공간을 만들 수 없다
더 근본적인 문제가 있다. 격자에서 장애물 칸을 지우려면 \(\mathcal{C}_{obs}\)가 어디인지 알아야 한다. 하지만 위의 2-링크 팔 그림만 봐도 \(\mathcal{C}_{obs}\)는 간단한 공식으로 쓸 수 없는 모양이다. \(B^d\)개 칸 하나하나에 대해 충돌 여부를 판정하는 것은 탐색을 시작하기도 전에 불가능하다. \(\mathcal{C}_{obs}\)를 표현하는 것 자체가 계산적으로 감당이 안 된다.
RRT: 빠르게 퍼져 나가는 무작위 트리
세 가지 핵심 아이디어
RRT(Rapidly-exploring Random Tree)는 1998–2000년 무렵 LaValle와 동료들이 제안한 알고리즘으로, 위의 두 문제를 정면으로 피해 간다.
- 미리 이산화하지 않는다. 연속적인 구성 공간에서 직접 작업한다.
- \(\mathcal{C}_{obs}\)를 명시적으로 만들지 않는다. 장애물 공간을 수식으로도, 격자로도 표현하지 않는다.
- 빠른 충돌 검사만 쓴다. “이 구성 \(q\)에서 로봇이 장애물과 겹치는가?”라는 질문 하나에만 답할 수 있으면 된다.
세 번째가 RRT가 잘 동작하는 가장 큰 이유다. 특정 구성 하나에서 두 물체가 겹치는지 판정하는 문제는 비디오 게임과 컴퓨터 그래픽스에서 오래 다듬어진 문제라 매우 빠른 알고리즘이 많다. 대표적인 것이 Gilbert, Johnson, Keerthi의 이름을 딴 GJK 알고리즘이다. 두 볼록 도형 \(A\), \(B\)의 민코프스키 차 \(A \ominus B = \{\, a - b : a \in A,\ b \in B \,\}\)를 생각하면, 두 도형이 겹친다는 것은 어떤 \(a = b\)가 있다는 뜻이므로 원점이 \(A \ominus B\)에 들어 있다는 것과 같다. GJK는 이 차집합 도형 전체를 만들지 않고 원점 포함 여부만 효율적으로 판정한다. 볼록하지 않은 물체는 볼록한 조각 여러 개로 나눠 검사한다.
한 번의 반복
트리는 출발 구성 \(q_A\) 하나에서 시작해 한 번에 가지 하나씩 자란다. 한 번의 반복은 다음과 같다.
- 무작위 샘플: 구성 공간 전체에서 무작위로 구성 \(q_{rand}\)를 하나 뽑는다. 이때 장애물은 무시한다. \(q_{rand}\)가 장애물 안에 있어도 상관없다.
- 가장 가까운 정점: 지금까지 만든 트리의 정점 중 \(q_{rand}\)에 가장 가까운 \(q_{near}\)를 찾는다.
- 한 걸음 뻗기(extend): \(q_{near}\)에서 \(q_{rand}\) 쪽으로 정해진 보폭(step size) \(d\)만큼 직선으로 나아간 점을 \(q_s\)라 한다(식은 아래).
- 충돌 검사: \(q_s\)가 충돌이면 버리고 다음 반복으로 간다. 충돌이 아니면 \(q_s\)를 트리에 추가하고 \(q_{near}\)와 간선으로 잇는다. 장애물이 고려되는 것은 이 단계뿐이다.
- 종료 검사: \(\lVert q_s - q_B \rVert < \epsilon\)이면 목표 근처에 도달했으므로 성공을 반환한다.
3단계의 뻗은 점은
\[q_s = q_{near} + d \, \frac{q_{rand} - q_{near}}{\lVert q_{rand} - q_{near} \rVert}\]이다. \(q_{rand}\)가 \(d\)보다 가까우면 \(q_s = q_{rand}\)로 둔다.
숫자 예. 트리의 정점이 \((1, 1)\)과 \((1, 2)\) 둘이고, \(q_{rand} = (4, 5)\), \(d = 0.5\)라 하자. 두 정점까지의 거리는 \(\sqrt{3^2 + 4^2} = 5\)와 \(\sqrt{3^2 + 3^2} \approx 4.24\)이므로 \(q_{near} = (1, 2)\)다. 방향 벡터는 \((3, 3)/4.24 \approx (0.707, 0.707)\)이고
\[q_s \approx (1, 2) + 0.5\,(0.707, 0.707) = (1.354, 2.354)\]이다. 이 점이 충돌하지 않으면 트리에 추가된다.
왜 사슬이 아니라 트리가 되는가
2단계에서 \(q_{near}\)는 가장 최근에 추가한 정점이 아니라 트리 전체에서 가장 가까운 정점이다. 그래서 새 가지가 트리 곳곳에서 돋아난다. 이렇게 만든 그래프에는 순환(cycle)이 생기지 않는다. 새 정점은 항상 기존 정점 하나에만 연결되기 때문이다. 순환이 없는 연결 그래프가 트리(tree)이고, 루트는 \(q_A\)다.
경로 복원
강의 2의 그래프 탐색처럼, 정점을 추가할 때 부모(\(q_{near}\))를 기록해 둔다. 종료 후 마지막 정점에서 부모를 따라 \(q_A\)까지 거슬러 올라가 뒤집으면 경로가 된다. 트리에는 순환이 없으므로 이 역추적은 항상 \(q_A\)에서 끝난다.
전체 알고리즘
def rrt(q_A, q_B, d, eps, sample, in_collision):
    V = [q_A]                 # 트리의 정점
    parent = {0: None}
    while True:               # 목표에 닿을 때까지
        q_rand = sample()     # 장애물 무시, 구성 공간에서 균일하게
        i = argmin(dist(v, q_rand) for v in V)
        q_near = V[i]
        q_s = steer(q_near, q_rand, d)   # q_rand 쪽으로 d만큼
        if in_collision(q_near, q_s):    # 선분 전체를 검사 (아래 참고)
            continue
        V.append(q_s); parent[len(V) - 1] = i
        if dist(q_s, q_B) < eps:
            return trace_back(parent, V)  # 부모를 따라 q_A까지
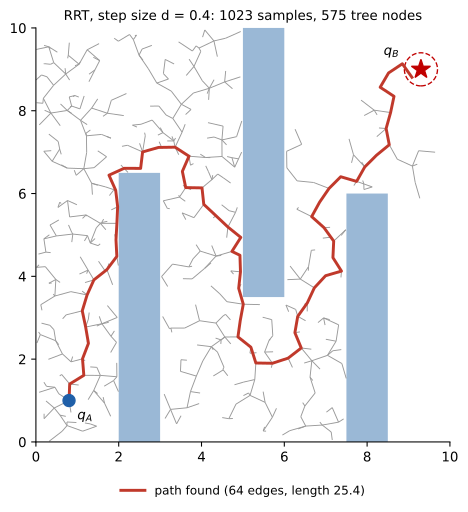 세 직사각형 장애물 사이에서 자란 RRT (\(d = 0.4\), \(\epsilon = 0.4\)). 회색이 트리, 빨간 선이 찾은 경로, 점선 원이 목표의 \(\epsilon\) 반경이다.
이 실행에서는 1023번 샘플을 뽑았고, 그중 449번은 뻗은 점이나 선분이 장애물에 걸려 버려졌으며, 나머지 574번이 트리에 추가되어 정점이 575개가 되었다. 찾은 경로는 간선 64개, 길이 25.4다. 출발점과 목표 사이의 직선거리가 약 11.7이고 장애물을 돌아가야 한다는 점을 감안해도, 경로가 지그재그로 꽤 들쭉날쭉하다. RRT는 갈 수 있는 경로를 찾을 뿐 좋은 경로를 찾지는 않는다.
빈 곳으로 먼저 퍼지는 성질
장애물이 없는 공간에서 RRT를 돌려 보면, 처음 몇 번 만에 트리가 서너 방향으로 크게 뻗어 공간을 거칠게 나누고, 반복할수록 그 사이를 점점 촘촘하게 채운다. 이름의 “rapidly-exploring”이 이 성질이다.
이유는 보로노이 영역(Voronoi region)으로 설명된다. 트리의 각 정점 \(v\)에 대해, “트리 정점 중 \(v\)가 가장 가까운 점들”의 영역을 \(v\)의 보로노이 영역 \(\mathcal{V}(v)\)라 한다. \(q_{rand}\)는 균일하게 뽑히므로, 정점 \(v\)가 \(q_{near}\)로 뽑힐 확률은
\[P(q_{near} = v) = \frac{\operatorname{vol}(\mathcal{V}(v))}{\operatorname{vol}(\mathcal{C})}\]이다. \(\operatorname{vol}\)은 부피(2차원이면 넓이)다. 트리의 바깥쪽 끝에 있는 정점은 아직 아무도 차지하지 않은 넓은 빈 공간을 보로노이 영역으로 갖는다. 그래서 그런 정점이 자주 뽑혀 바깥쪽으로 뻗는다. 탐색이 자연스럽게 아직 가 보지 않은 곳으로 쏠리는 것이다.
실제로 구현할 때의 세부 사항
선분 전체의 충돌. 위의 4단계는 끝점 \(q_s\)만 검사했다. 하지만 \(q_{near}\)와 \(q_s\)가 둘 다 자유 공간에 있어도, 그 사이 선분이 얇은 장애물을 가로지를 수 있다. 로봇은 순간 이동을 할 수 없으니 선분 전체가 자유 공간이어야 한다. 실제로는
- 선분 위의 여러 점을 촘촘히 뽑아 검사하거나, 이분법(bisection)으로 중간점을 재귀적으로 검사하고,
- 보폭 \(d\)를 충분히 작게 잡고,
- 검사점 사이로 빠져나가는 충돌을 막기 위해 장애물을 살짝 부풀려 둔다.
위 그림의 실행은 선분마다 10개 점을 검사했다.
보폭 \(d\). 너무 작으면 트리가 느리게 자라고, 너무 크면 대부분의 뻗기가 장애물에 걸려 버려지고 좁은 통로를 지나기 어렵다.
목표 반경 \(\epsilon\). 연속 공간에서 무작위로 뻗은 점이 \(q_B\)에 정확히 떨어질 확률은 0이므로 \(\epsilon > 0\)이 필요하다. 그렇다고 \(\epsilon\)을 크게 잡으면 알고리즘은 금방 끝나지만, 남은 “\(\epsilon\) 근처에서 \(q_B\)까지 가기”가 원래 문제만큼 어려울 수 있다. 극단적으로 \(\epsilon\)을 방 크기로 잡으면 아무것도 계획하지 않은 것과 같다. 목표에 정확히 도달하는 간단한 방법이 두 가지 있다.
- \(\epsilon\) 안에 들어온 정점에서 \(q_B\)로 직선 연결을 시도한다(선분이 충돌하지 않으면 성공).
- 가끔(예: 5% 확률로) \(q_{rand}\) 대신 \(q_B\) 자체를 샘플로 써서, 트리가 목표 쪽으로 뻗도록 유도한다(goal biasing). A*의 휴리스틱처럼 탐색을 목표 쪽으로 기울이는 아이디어다.
RRT가 해낸 것들
RRT는 격자 탐색이 손을 못 대는 고차원 문제를 실제로 푼다.
- 피아노 운반: 3차원 공간의 강체인 피아노는 6자유도다. RRT는 피아노의 무작위 자세를 뽑고, 가까운 자세에서 뻗고, 충돌만 검사하는 과정을 반복해 좁은 문과 계단을 통과하는 경로를 찾는다. 환경에 대해 묻는 것은 충돌 검사 단계뿐이다.
- 휴머노이드와 양팔 로봇: 자유도가 수십인 로봇이 탁자 밑의 물건을 집는 경로를, 잘 구현하면 몇 초 안에 찾는다.
- 고속 드론: 건물 안에서 한 지점에서 다른 지점까지 가는 대략적인 경로를 RRT로 찾고, 동역학을 고려해 다듬어 초속 수 미터로 비행한 사례가 있다. 동역학을 고려하는 방법은 강의 4부터 다룬다.
RRT*와 다른 변형
들쭉날쭉한 경로와 RRT*
RRT 경로는 실행할 수는 있지만 쓸데없는 우회와 흔들림이 많다. 양팔 로봇에 RRT를 쓰면 팔이 목표로 곧장 가지 않고 이리저리 휘저으며 간다. 경로 계획에는 두 기준이 있다.
- 실행 가능성(feasibility): 충돌 없이 A에서 B로 간다. 반드시 필요하다.
- 최적성(optimality): 시간, 에너지, 경로 길이 같은 비용을 최소화한다. 있으면 좋다.
RRT*(RRT-star)는 RRT의 구조(샘플, 가장 가까운 정점, 뻗기, 충돌 검사)를 그대로 두고 재배선(rewiring) 단계를 더한다. 새 정점을 추가할 때 주변 정점들을 살펴, 새 정점을 거쳐 가는 것이 더 싼 정점이 있으면 그 정점의 부모를 새 정점으로 바꾼다. 트리를 국소적으로 계속 고쳐 나가는 것이다. 그 결과
- 처음 찾은 경로는 RRT처럼 들쭉날쭉하지만, 반복할수록 경로 길이가 줄어 최적 경로에 점점 가까워진다(점근적 최적성).
- 한 번 찾은 경로가 다시 불가능해지지는 않는다. 그래서 계산 시간이 허락하는 만큼 돌리다 아무 때나 멈춰도 그때까지의 최선의 경로를 쓸 수 있다. 이런 성질을 anytime 성질이라 한다. 계산 자원이 제한된 로봇에 아주 좋은 성질이다.
- 재배선은 국소 연산이라 추가 비용이 크지 않다.
RRT*가 목표에서 먼 곳까지 계속 탐색하는 데도 이유가 있다. 장애물을 왼쪽으로 돌아가는 길과 오른쪽으로 돌아가는 길처럼, 연속적으로 변형해서는 서로 바꿀 수 없는 위상적으로 다른(다른 호모토피 클래스의) 경로들이 있을 수 있다. 처음 찾은 경로를 국소적으로 아무리 다듬어도 더 나아지지 않을 때, 완전히 다른 쪽의 경로가 더 짧을 수 있으므로 전역 최적을 원한다면 넓게 탐색해야 한다.
그 밖의 변형
RRT 변형은 수천 편의 논문이 있을 만큼 많다. 대표적인 것 두 가지만 짚는다.
- 양방향 RRT(bi-directional RRT): \(q_A\)와 \(q_B\) 양쪽에서 트리를 하나씩 키우고, 두 트리가 서로 연결되면 끝낸다. 목표 근처가 좁을 때 특히 효과적이다.
- PRM(Probabilistic Roadmap): 강의에서 다루지는 않았지만 같은 계열의 고전적인 방법이다. 자유 공간에서 무작위로 점을 많이 뽑고(충돌하는 점은 버림), 가까운 점끼리 충돌 없는 직선으로 이어 로드맵 그래프를 미리 만든다. 그다음 질의가 들어오면 \(q_A\), \(q_B\)를 로드맵에 붙이고 강의 2의 그래프 탐색으로 경로를 찾는다. 같은 환경에서 여러 번 계획할 때 유리하고, RRT는 한 번의 질의에 집중할 때 유리하다.
무엇을 최적화할 것인가
최적성을 말하려면 비용 함수를 정해야 하는데, 이것이 생각보다 어렵다. 자율 주행차라면 빨리 가고 싶지만 속도 제한을 넘으면 안 되고, 에너지를 아끼고 싶지만 그것만 따지면 너무 느려지며, 승차감도 중요하다. 이런 항목들의 가중치를 정하는 일은 결국 “우리가 진짜로 원하는 것이 무엇인가”를 수식으로 적는 일이다. 비용 함수가 의도를 다 담지 못하면 알고리즘은 비용을 잘 줄이면서도 엉뚱한 행동을 할 수 있다. 이 문제는 보상을 최적화하는 강화학습에서 더 두드러진다(Deep Learning 15).
완전성
완전성과 확률적 완전성
경로가 존재한다면 RRT가 반드시 찾을까? 이 질문을 정확하게 하는 개념이 완전성이다.
완전(complete) 한 계획 알고리즘은 다음 두 가지를 만족한다.
- 출발에서 목표까지 경로가 존재하면, 유한 시간 안에 경로를 찾는다.
- 경로가 존재하지 않으면, 영원히 돌지 않고 유한 시간 안에 실패를 보고한다.
강의 2의 BFS, DFS, Dijkstra, A*는 이산화된 그래프에 대해서 완전하다. 그래프는 유한하므로 모든 정점을 다 꺼내면 끝나고, 그때까지 목표를 못 찾으면 길이 없다는 것을 확실히 안다. (다만 이것은 격자 위에서의 완전성이다. 해상도가 거칠어 좁은 통로가 칸에 묻히면 연속 공간에는 있는 길을 못 찾는다.)
RRT는 완전하지 않다. 두 번째 조건을 만족할 수 없다. 출발과 목표 사이에 벽이 있어 길이 아예 없으면, RRT는 “충분히 탐색했으니 길이 없다”고 판단할 방법이 없어 영원히 돈다. 대신 RRT는 더 약한 성질을 갖는다.
확률적 완전성(probabilistic completeness): 경로가 존재하면, 반복 횟수가 무한대로 갈 때 RRT가 경로를 찾을 확률이 1로 수렴한다.
직관은 이렇다. RRT는 무작위로 공간을 채워 나가므로, 통로가 아무리 좁아도 폭이 0이 아닌 한 언젠가는 샘플이 그 근처에 떨어지고 트리가 그 안으로 뻗는다.
주의할 점
- 확률적 완전성은 환경에 대한 약한 조건, 대략 “경로 주변에 어느 정도 여유 공간이 있다”는 조건을 필요로 한다. 폭이 정확히 0인 통로처럼 수학적으로는 정의되지만 물리적으로는 있을 수 없는 이상한 환경을 만들면 이 성질이 깨진다. 실제 로봇이 마주치는 문제에서는 성립한다.
- “확률 1로 수렴”은 “곧 찾는다”는 뜻이 아니다. 통로가 좁을수록 그 안에 샘플이 떨어질 확률이 작아 오래 걸린다. 좁은 통로(narrow passage)는 샘플링 기반 계획의 대표적인 약점이다.
- 경로가 없을 때는 끝나지 않는다. 실제로는 시간 제한이나 반복 횟수 제한을 두고, 그 안에 못 찾으면 포기한다.
흔한 실수
- \(q_{rand}\)가 충돌이면 버린다. 버리는 것은 뻗은 점 \(q_s\)(와 선분)이다. \(q_{rand}\)는 방향만 알려 주는 역할이라 장애물 안에 있어도 된다. 장애물 안의 \(q_{rand}\)를 버리면 장애물 근처 방향으로의 탐색이 줄어든다.
- 끝점만 검사한다. 보폭이 크면 선분이 얇은 장애물을 관통할 수 있다. 선분 전체를 검사해야 한다.
- 가장 최근 정점에서 뻗는다. 그러면 트리가 아니라 한 줄짜리 사슬이 되어 무작위 걷기가 된다. 반드시 트리 전체에서 가장 가까운 정점을 찾아야 한다.
- RRT 경로를 그대로 쓴다. RRT 경로는 들쭉날쭉하다. 실제로는 RRT*를 쓰거나, 찾은 경로의 정점을 건너뛰며 직선으로 잇는 단축(shortcutting) 같은 후처리를 한다.
- 각도 차원의 거리를 잘못 잰다. \(\theta = 179^\circ\)와 \(-179^\circ\)는 \(358^\circ\)가 아니라 \(2^\circ\) 떨어져 있다. 구성 공간의 \(S^1\) 성분은 한 바퀴 돌아오는 거리로 재야 한다.
정리
- 로봇을 원으로 감싸고 장애물을 민코프스키 합으로 부풀리면 점 로봇 문제로 바꿀 수 있지만, 자세를 바꿔 지나갈 수 있는 길을 놓쳐 너무 보수적이다.
- 구성 공간에서는 로봇이 점이 되는 대신 \(\mathcal{C}_{obs}\)가 복잡해진다. 구성 공간을 격자로 나누면 칸 수가 \(B^d\)로 늘고, \(\mathcal{C}_{obs}\)를 만드는 것조차 불가능하다.
- RRT는 연속 공간에서 직접, \(\mathcal{C}_{obs}\)를 만들지 않고, 개별 구성의 충돌 검사만으로 트리를 키운다. 반복마다 무작위 샘플 → 가장 가까운 정점 → 보폭 \(d\)만큼 뻗기 → 충돌 검사 → 목표 검사를 한다.
- 보로노이 편향 덕분에 트리는 빈 곳으로 빠르게 퍼진다. 경로는 실행 가능하지만 최적과 거리가 멀다.
- RRT*는 재배선으로 경로를 점점 최적에 가깝게 만들고, 언제 멈춰도 쓸 수 있는 경로를 준다.
- 격자 탐색은 이산화된 문제에 대해 완전하고, RRT는 확률적으로 완전하다(경로가 있으면 확률 1로 찾지만, 없으면 끝나지 않는다).