- Princeton ROB 345 Introduction to Robotics Lecture 5 (video)
강의 2와 강의 3의 모션 계획은 “충돌하지 않는 경로”만 찾았다. 그 경로를 로봇이 실제로 따라갈 수 있는지는 묻지 않았다. 강의 4에서 쿼드로터의 운동 방정식을 세웠으니, 이제 그 방정식을 지키는 계획을 세울 차례다. 이번 강의는 그중 특히 다루기 쉬운 경우, 미분 평탄 시스템(differentially flat system)을 다룬다. 핵심 메시지는 한 줄이다. 평탄 출력이라는 몇 개의 변수에 대해 매끄러운 궤적을 아무것이나 정하면, 나머지 상태와 필요한 제어 입력은 미분과 대수 계산만으로 나온다.
왜 동역학을 고려한 계획이 필요한가
RRT의 확장 단계가 가정한 것
RRT는 매 반복마다 구성 공간에서 점 \(\bar{q}_{rand}\)를 뽑고, 트리에서 가장 가까운 정점 \(\bar{q}_{near}\)를 찾은 뒤, \(\bar{q}_{near}\)에서 \(\bar{q}_{rand}\) 쪽으로 일정 거리만큼 직선으로 나아가 새 정점 \(\bar{q}_s\)를 만든다. 이 확장(extension) 단계는 “구성 공간의 두 점을 잇는 선분을 로봇이 그대로 따라갈 수 있다”는 가정 위에 서 있다.
이 가정은 많은 로봇에서 틀린다.
- 자동차. 위에서 내려다본 자동차가 지금 위치에서 차 폭만큼 옆으로 평행 이동한 위치로 가고 싶다고 하자. 구성 공간에서 두 점은 가깝고 선분도 짧지만, 바퀴가 옆으로 굴러가지 않으므로 그 선분을 따라갈 수 없다. 앞뒤로 몇 번 움직이는 평행 주차 같은 기동이 필요하다.
- 쿼드로터. 수평을 유지한 채 옆으로 미끄러지듯 이동하는 경로도 불가능하다. 프로펠러 추력은 항상 몸체에 수직이므로, 옆으로 가속하려면 먼저 몸체를 기울여야 한다.
물리적으로 실행 가능한 경로, 즉 운동 방정식을 만족하는 입력이 존재하는 경로를 동역학적으로 실행 가능한(dynamically feasible) 경로라고 한다. 이번 강의의 목표는 장애물은 잠시 잊고, RRT 확장 단계 하나를 동역학적으로 실행 가능하게 바꾸는 것이다.
평면 쿼드로터 다시 보기
예제로 쓸 시스템은 강의 4의 평면 쿼드로터다. 질량 중심 위치 \((x, y)\)(\(y\)가 위쪽), 기울기 \(\theta\)(반시계 방향이 양수), 질량 \(m\), 관성 모멘트 \(I\), 팔 길이 \(L\), 중력 가속도 \(g\), 왼쪽과 오른쪽 프로펠러 추력 \(F_1, F_2\)에 대해 운동 방정식은 다음과 같다.
\[\ddot{x} = -\frac{F_1 + F_2}{m}\sin\theta \quad (1), \qquad \ddot{y} = \frac{F_1 + F_2}{m}\cos\theta - g \quad (2), \qquad \ddot{\theta} = \frac{(F_2 - F_1)L}{I} \quad (3)\]상태는 \(\bar{x} = [x, y, \theta, \dot{x}, \dot{y}, \dot{\theta}]^T \in \mathbb{R}^6\), 제어 입력은 \(\bar{u} = [F_1, F_2]^T \in \mathbb{R}^2\)다. 이 강의 시리즈에서 막대(bar)는 벡터를 뜻한다. 식 (1)이 앞 절의 직관을 그대로 말해 준다. \(\theta = 0\)이면 \(\ddot{x} = 0\)이므로, 수평 가속을 하려면 반드시 기울어야 한다.
평면 쿼드로터는 질량 중심 궤적만 정하면 된다
추상적인 정의보다 예제를 먼저 본다.
주장
누군가 질량 중심의 궤적
\[\bar{z}(t) = \begin{bmatrix} x(t) \\ y(t) \end{bmatrix}, \qquad 0 \le t \le T\]를 가져왔다고 하자. 그러면 다음 두 가지를 계산할 수 있다.
- 드론이 정확히 이 질량 중심 궤적을 따라가게 하는 제어 입력 궤적 \(\bar{u}(t) = [F_1(t), F_2(t)]^T\).
- 그때 드론이 거치는 전체 상태 궤적 \(\bar{x}(t)\).
단서가 둘 있다. 첫째, 정할 수 있는 것은 \(x(t), y(t)\)뿐이고 \(\theta(t)\)는 정할 수 없다. \(\theta\)는 질량 중심을 원하는 대로 움직이기 위해 “쓰이는” 자유도이고, 결과로 나올 뿐이다. 둘째, 궤적은 충분히 매끄러워야 한다. 순간 이동하거나 갑자기 꺾이는 궤적은 물리 법칙이 허용하지 않는다. 얼마나 매끄러워야 하는지는 유도 과정에서 정확히 나온다.
상태 복원: 기울기는 가속도 방향이 정한다
\(x(t), y(t)\)를 미분하면 \(\dot{x}, \dot{y}\)가 바로 나온다. 상태 6개 중 4개가 해결되었으므로 남은 것은 \(\theta\)와 \(\dot{\theta}\)다.
식 (1)과 (2)에서 총 추력 \(u_1 = F_1 + F_2\)를 한쪽으로 모으면
\[u_1 \sin\theta = -m\ddot{x}, \qquad u_1 \cos\theta = m(\ddot{y} + g)\]이다. 둘을 나누면 \(u_1\)과 \(m\)이 약분되어
\[\tan\theta = \frac{-\ddot{x}}{\ddot{y} + g} \quad\Longrightarrow\quad \theta = \operatorname{atan2}\left(-\ddot{x},\ \ddot{y} + g\right) \quad (4)\]를 얻는다. 해석은 간단하다. 추력 벡터 \(u_1(-\sin\theta, \cos\theta)\)는 “원하는 가속도에 중력을 보탠 벡터” \(m(\ddot{x}, \ddot{y} + g)\)와 같아야 하므로, 몸체의 위쪽 방향은 그 벡터 방향을 가리켜야 한다. 오른쪽으로 가속하려면(\(\ddot{x} > 0\)) 몸체가 오른쪽으로 기울어야 하고, 이 좌표계에서 그것은 \(\theta < 0\)이다.
(4)를 쓰려면 \(\ddot{x}, \ddot{y}\)가 있어야 하므로 궤적이 적어도 두 번 미분 가능해야 한다. \(\dot{\theta}\)는 (4)를 한 번 더 미분해서 얻는다. \(a = -\ddot{x}\), \(b = \ddot{y} + g\)로 두면
\[\dot{\theta} = \frac{b\dot{a} - a\dot{b}}{a^2 + b^2}\]이고, 여기에는 3계 도함수 \(\dddot{x}, \dddot{y}\)가 들어간다.
입력 복원: 4계 도함수까지 필요하다
크기 쪽에서는 두 식을 제곱해 더하면 총 추력이 나온다.
\[u_1 = F_1 + F_2 = m\sqrt{\ddot{x}^2 + (\ddot{y} + g)^2}\]차이 \(F_2 - F_1\)은 식 (3)에서 나온다. \(\theta(t)\)를 알고 있으므로 두 번 미분해 \(\ddot{\theta}(t)\)를 구하면
\[F_2 - F_1 = \frac{I\ddot{\theta}}{L}\]이다. 이제 \(F_1, F_2\)에 대한 선형 연립방정식 두 개가 생겼으므로
\[F_1 = \frac{1}{2}\left(u_1 - \frac{I\ddot{\theta}}{L}\right), \qquad F_2 = \frac{1}{2}\left(u_1 + \frac{I\ddot{\theta}}{L}\right)\]로 풀린다. (강의에서는 \(u_1\) 대신 식 (1)과 (3)을 연립했는데, \(\theta\)를 이미 알고 있으므로 같은 결과다.) \(\ddot{\theta}\)를 쓰면
\[\ddot{\theta} = \frac{(b\ddot{a} - a\ddot{b})(a^2 + b^2) - 2(b\dot{a} - a\dot{b})(a\dot{a} + b\dot{b})}{(a^2 + b^2)^2}\]인데, \(\ddot{a} = -x^{(4)}\), \(\ddot{b} = y^{(4)}\)이므로 위치의 4계 도함수(snap)가 들어간다. 정리하면, 평면 쿼드로터에 대해 이 주장이 성립하려면 \(x(t), y(t)\)가 네 번 미분 가능하면 된다.
미분 평탄성의 정의
정의
동역학이 \(\dot{\bar{x}} = f(\bar{x}, \bar{u})\), \(\bar{x} \in \mathbb{R}^n\), \(\bar{u} \in \mathbb{R}^m\)으로 주어졌다고 하자. 이 시스템이 미분 평탄(differentially flat)하다는 것은 다음을 만족하는 평탄 출력(flat output) \(\bar{z}\)가 존재한다는 뜻이다.
- \(\bar{z}\)는 상태와 입력, 입력의 도함수들로 계산된다: \(\bar{z} = \alpha(\bar{x}, \bar{u}, \dot{\bar{u}}, \ldots, \bar{u}^{(p)})\).
- 상태와 입력이 모두 \(\bar{z}\)와 그 도함수들로 표현된다:
여기서 \(\bar{u}^{(p)}\)는 \(p\)계 시간 도함수다. 평면 쿼드로터에 대응시키면 이렇다.
| 정의의 기호 | 평면 쿼드로터 |
|---|---|
| \(\alpha\) | 상태의 첫 두 성분 \((x, y)\)를 꺼내는 함수 (입력은 쓰지 않음) |
| \(\beta\) | \(\dot{x}, \dot{y}\)를 미분으로, \(\theta, \dot{\theta}\)를 식 (4)와 그 미분으로 계산 |
| \(\gamma\) | \(u_1\)과 \(\ddot{\theta}\)로 \(F_1, F_2\)를 계산 |
| \(q\) | 4 (\(\ddot{\theta}\)에 snap이 필요) |
정의 자체는 “이런 함수들을 찾을 수 있으면 평탄하다고 부르자”는 이름 붙이기다. 실제로 쓰이는 평탄 출력은 대부분 상태만의 함수이고, 입력까지 허용하는 것은 정의를 최대한 일반적으로 두기 위해서다.
실제로 쓰는 흐름
평탄성이 강력한 이유는 계획의 순서를 뒤집기 때문이다. 상태 공간에서 운동 방정식을 지키는 궤적을 찾는 대신, 평탄 출력 공간에서 매끄럽기만 한 궤적을 마음대로 그린다. 그 다음 \(\gamma\)로 입력을, \(\beta\)로 상태를 계산하면 끝이다. 그림으로 그리면 왼쪽 하나만 사람이 정하고, 오른쪽 두 개는 계산으로 따라 나온다.
\[\underbrace{\bar{z}(t)}_{\text{정한다}} \ \xrightarrow{\ \gamma\ }\ \underbrace{\bar{u}(t)}_{\text{필요한 입력}}, \qquad \bar{z}(t)\ \xrightarrow{\ \beta\ }\ \underbrace{\bar{x}(t)}_{\text{따라오는 상태}}\]평탄 출력의 개수
증명 없이 알아 두면 좋은 정리가 있다. 평탄 출력의 개수는 제어 입력의 개수와 같다. 평면 쿼드로터는 입력이 2개(\(F_1, F_2\))이고 평탄 출력도 2개(\(x, y\))다.
3D 쿼드로터는 입력이 4개(프로펠러 4개)이므로 평탄 출력도 4개여야 한다. 질량 중심 위치 \(x, y, z\)가 셋이고, 나머지 하나는 요(yaw) 각도 \(\psi\)다. 요는 프로펠러의 회전 방향 차이로 생기는 반토크로 독립적으로 돌릴 수 있는 축이어서, 위치와 함께 자유롭게 정할 수 있다. 반면 롤과 피치는 위치를 맞추는 데 쓰이므로 결과로 나올 뿐이다. 3D 쿼드로터의 평탄성 증명은 Powers, Mellinger, Kumar의 “Quadrotor Kinematics and Dynamics”(Handbook of Unmanned Aerial Vehicles) 16.2.6절에 있다.
자동차(뒷바퀴 축 중심 위치가 평탄 출력), 트레일러를 끄는 자동차, 수직 이착륙 후 고정익 비행으로 전환하는 테일시터(tailsitter) 비행기도 평탄하다고 알려져 있다.
예제: 3 m 옆, 1 m 위로 2초 만에
숫자로 따라가 보자. 파라미터는 \(m = 0.5\) kg, \(I = 0.005\) kg·m², \(L = 0.15\) m, \(g = 9.81\) m/s²로 둔다. 호버링에 필요한 총 추력은 \(mg = 4.905\) N, 프로펠러 하나당 2.45 N이다.
평탄 출력 궤적 고르기
정지 상태 \((0, 0)\)에서 출발해 \(T = 2\)초 뒤 \((3, 1)\)에서 다시 정지하고 싶다. 출발과 도착에서 속도, 가속도, 저크(jerk, 3계 도함수)까지 0이면 시작 순간 기울기와 각속도도 0이 되어 호버링에서 매끄럽게 출발한다. 경계 조건이 양쪽에 4개씩 8개이므로 7차 다항식이 딱 맞는다. \(\tau = t/T \in [0, 1]\)에 대해
\[s(\tau) = 35\tau^4 - 84\tau^5 + 70\tau^6 - 20\tau^7\]은 \(s(0) = 0\), \(s(1) = 1\)이고 양 끝에서 1-3계 도함수가 모두 0이다. 이것으로
\[x(t) = 3\, s(t/T), \qquad y(t) = 1 \cdot s(t/T)\]로 둔다. 이 다항식은 같은 경계 조건에서 \(\int_0^T (x^{(4)})^2 dt\)를 최소화하는 궤적이기도 하다. 이것이 Mellinger와 Kumar의 최소 스냅(minimum snap) 궤적 생성의 가장 단순한 경우다.
한 시점에서 손으로 계산하기
\(t = 0.5\)초(\(\tau = 0.25\))를 보자. \(s(0.25) \approx 0.0706\)이므로 위치는 \((0.212, 0.071)\)이고, 가속도를 계산하면 \(\ddot{x} \approx 5.537\), \(\ddot{y} \approx 1.846\) m/s²다.
- 기울기: \(\theta = \operatorname{atan2}(-5.537,\ 1.846 + 9.81) = \operatorname{atan2}(-5.537,\ 11.656) \approx -25.4^\circ\). 오른쪽으로 가속 중이므로 오른쪽으로 기울어 있다.
- 총 추력: \(u_1 = 0.5\sqrt{5.537^2 + 11.656^2} \approx 0.5 \times 12.90 \approx 6.45\) N. 호버링보다 32% 많다. 기울어진 만큼 수직 성분이 줄어드는 것을 보충하고, 위로도 가속해야 하기 때문이다.
- 각가속도: snap까지 넣어 계산하면 \(\ddot{\theta} \approx 4.15\) rad/s²이고, \(I\ddot{\theta}/L \approx 0.005 \times 4.15 / 0.15 \approx 0.138\) N이다.
- 프로펠러: \(F_1 \approx (6.452 - 0.138)/2 \approx 3.16\) N, \(F_2 \approx (6.452 + 0.138)/2 \approx 3.30\) N.
계산한 \(\theta, u_1\)을 식 (1), (2)에 다시 넣으면 처음의 \(\ddot{x}, \ddot{y}\)가 수치 오차 수준(\(10^{-15}\))으로 그대로 나온다.
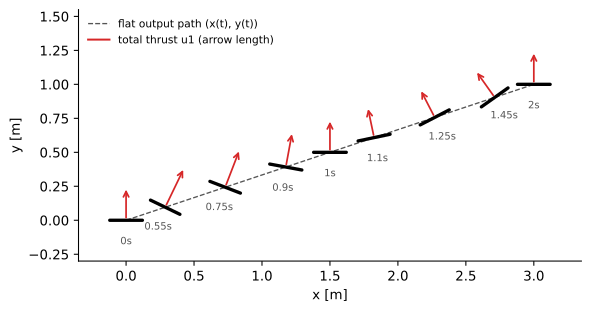 정한 질량 중심 경로(점선)와 몇 시점의 드론 자세. 검은 막대가 몸체, 빨간 화살표가 총 추력이다. 가속 구간에서는 진행 방향으로, 감속 구간에서는 반대로 기울고, 중간 지점(1초)에서는 가속도가 0이라 수평이다.
전체 궤적
모든 시점에 같은 계산을 하면 아래 그림을 얻는다. 기울기는 0.55초 근처에서 약 \(-25^\circ\), 1.45초 근처에서 최대 약 \(35^\circ\)다. 감속 구간에서 더 크게 기우는 것은 감속 중에는 위로 가는 속도도 줄여야 해서(\(\ddot{y} < 0\)) 식 (4)의 분모 \(\ddot{y} + g\)가 작아지기 때문이다. 추력은 2.18-3.31 N 범위로 항상 양수다.
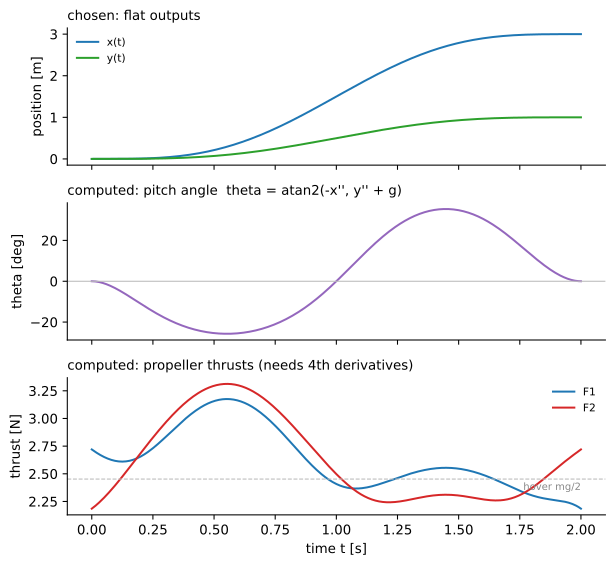 위: 직접 정한 평탄 출력 \(x(t), y(t)\). 가운데: 식 (4)로 계산한 기울기. 아래: 계산한 프로펠러 추력. 시작 순간 \(F_1, F_2\)가 호버링 값(점선)에서 바로 벌어지는 것은 이 다항식의 snap이 \(t = 0\)에서 0이 아니기 때문이다.
마지막 그림의 시작 부분은 중요한 디테일이다. 출발 직전 드론은 \(F_1 = F_2 = 2.45\) N으로 호버링하고 있었는데, \(t = 0\)에서 \(x^{(4)}(0) = 3 \times 840 / 2^4 = 157.5\) m/s⁴이므로 \(\ddot{\theta}(0) \approx -16\) rad/s²가 필요하고, 추력이 순간적으로 \(F_1 \approx 2.72\), \(F_2 \approx 2.18\) N으로 바뀌어야 한다. 실제 모터는 추력을 순간적으로 바꿀 수 없으므로, 입력까지 연속이길 원하면 snap도 경계에서 0으로 맞추는 더 높은 차수의 다항식을 써야 한다.
RRT와 결합하기
평탄 시스템이라면 RRT를 구성 공간이 아니라 평탄 출력 공간에서 돌리면 된다. 3D 쿼드로터라면 무작위 \((x, y, z, \psi)\)를 뽑고, 확장 단계에서 매끄러운 다항식 조각으로 \(\bar{z}_{near}\)와 \(\bar{z}_{rand}\) 방향의 새 점을 잇는다. 평탄성 덕분에 어떤 매끄러운 평탄 출력 궤적이든 실행할 수 있으므로 확장이 항상 실행 가능하다.
def extend_flat(tree, z_rand, step):
    z_near = nearest(tree, z_rand)
    z_new = z_near.point + step * unit(z_rand - z_near.point)
    # 다항식 조각: z_near에서 도착한 속도, 가속도, 저크(필요하면 snap)를
    # 그대로 이어받아야 정점에서도 충분히 매끄럽다
    seg = poly_segment(start=z_near.point, start_derivs=z_near.derivs,
                       end=z_new, duration=dt)
    if collision_free(seg, robot_radius):   # 드론을 공으로 근사
        tree.add(z_new, parent=z_near, segment=seg)
주의할 점이 두 가지 있다. 첫째, 정점에서 두 조각이 만날 때 위치만 이어지면 안 되고 4계 도함수까지 이어져야 한다. 다항식은 미분이 쉬우므로 “앞 조각 끝의 \(k\)계 도함수 = 뒤 조각 시작의 \(k\)계 도함수”라는 선형 제약을 넣으면 된다. 둘째, 충돌 검사는 평탄 출력만으로 해야 하므로 롤과 피치를 모른다고 가정하고 드론을 구로 근사한다. 강의에서 보여 준 GRASP 연구실의 영상(던진 고리를 통과하는 쿼드로터)은 날아가는 고리의 위치를 모션 캡처로 추적하며 고리를 통과하는 \((x, y, z, \psi)\) 궤적을 실시간으로 계획하고 평탄성으로 입력을 계산한 결과다.
한계와 흔한 실수
- 평탄 출력이 아닌 상태는 제어할 수 없다. 평면 쿼드로터가 좁은 틈을 특정 기울기로 통과해야 한다면 평탄성만으로는 부족하다. \(\theta\)는 \(x(t), y(t)\)가 정해지는 순간 결정되기 때문이다. 상태 궤적이 꽤 “이상하게” 나올 수도 있다. 이 한계 때문에 다음 강의에서 궤적 최적화를 다룬다.
- 입력 제약은 자동으로 지켜지지 않는다. 평탄성은 입력을 계산해 줄 뿐, 그 입력이 모터의 한계 안에 있다는 보장은 없다. 위 예제에서 같은 경로를 1초에 날게 하면 가속도가 4배가 되어 필요한 추력과 기울기가 훨씬 커진다. 계산한 \(F_1, F_2\)가 0 이상, 최대 추력 이하인지 반드시 확인해야 한다.
- \(\arctan\) 대신 \(\operatorname{atan2}\)를 써야 한다. \(\tan\theta\)만 보면 \(\theta\)와 \(\theta + \pi\)를 구별할 수 없다. 후자는 몸체를 뒤집고 추력을 음수로 내는 해인데, 프로펠러는 음의 추력을 낼 수 없으므로 \(u_1 > 0\)이 되는 가지를 골라야 한다. 또 \(\ddot{x} = 0\)이고 \(\ddot{y} = -g\)(자유 낙하)인 순간에는 방향이 정해지지 않아 식 (4)가 특이해진다.
- 평탄 출력을 찾는 일반적인 방법은 없다. \(\dot{\bar{x}} = f(\bar{x}, \bar{u})\)를 넣으면 평탄 출력을 돌려주는 알고리즘은 없고, 시스템마다 통찰이 필요하다. 어떤 시스템이 평탄하다는 사실 하나로 논문 한 편이 되기도 한다.
- 매끄러움 조건을 잊는다. 꺾인 직선 경로(구성 공간 RRT의 출력)를 그대로 넣으면 꺾이는 점에서 가속도가 무한대가 된다. 평면 쿼드로터는 4계 도함수까지 존재해야 한다.
정리
| 질문 | 답 |
|---|---|
| 무엇이 문제인가 | 구성 공간의 직선 확장은 자동차나 쿼드로터가 따라갈 수 없다 |
| 미분 평탄이란 | 평탄 출력 \(\bar{z}\)와 그 도함수로 상태(\(\beta\))와 입력(\(\gamma\))을 모두 표현할 수 있음 |
| 평면 쿼드로터의 평탄 출력 | 질량 중심 \((x, y)\), \(\theta = \operatorname{atan2}(-\ddot{x}, \ddot{y} + g)\) |
| 필요한 매끄러움 | \(x, y\)의 4계 도함수(snap) |
| 3D 쿼드로터의 평탄 출력 | \((x, y, z, \psi)\), 입력 개수 4와 같음 |
| 계획에 쓰는 법 | 평탄 출력 공간에서 매끄러운 다항식으로 RRT 확장, 최소 스냅 궤적 |
| 한계 | 다른 상태는 못 정함, 입력 한계는 따로 확인, 평탄 출력 찾기는 비구성적 |